01 / 07แรงยก
ใบพัดเป่าลมลง โดรนลอยขึ้น
ใบพัดตีลมลงไปข้างล่าง ลมก็ดันโดรนกลับขึ้นมา เหมือนจับสายยางที่ฉีดน้ำลงพื้นแล้วรู้สึกว่าสายยางถูกดันขึ้น ถ้าแรงดันขึ้นเท่ากับน้ำหนักโดรนพอดี โดรนจะลอยนิ่งอยู่กลางอากาศ
แรงที่ใบพัดดันขึ้น = น้ำหนักโดรน → ลอยนิ่ง
 กำลังโหลดโดรน
เว็บนี้ทำอะไรได้บ้าง
ทำตามลำดับ 1 ถึง 5 ได้เลย ไม่ต้องมีพื้นฐานมาก่อน
บทเรียนภาษาไทยกว่า 50 บท ตั้งแต่โดรนบินได้ยังไง ไปจนถึงฟิสิกส์
เปิดบทเรียนสอนทีละขั้น พร้อมภาพ 3 มิติ และโค้ดตัวอย่างให้ดาวน์โหลด
เริ่มเขียนโค้ดลองคำสั่งบนสนามขนาดจริง พังในจอ ไม่เสียโดรน
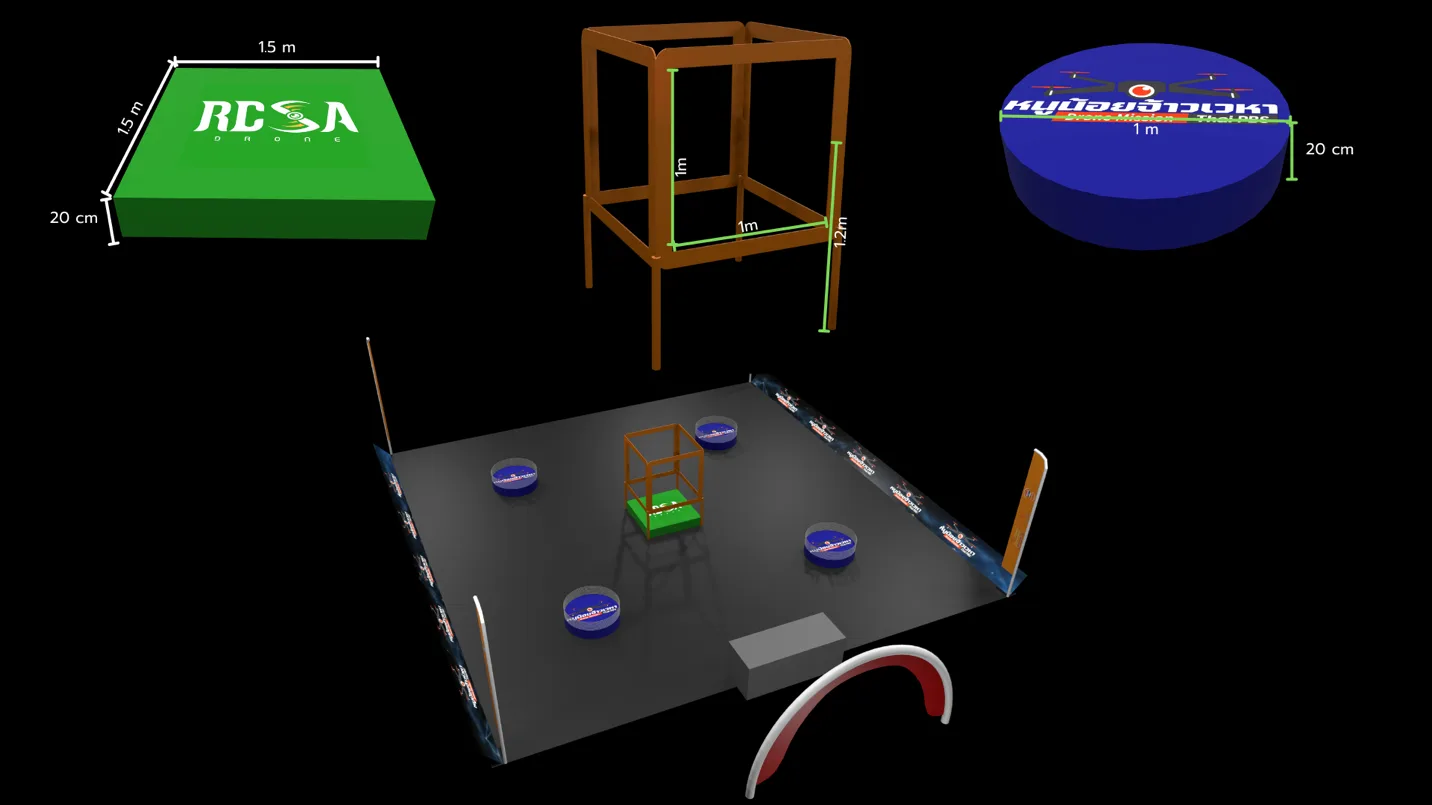
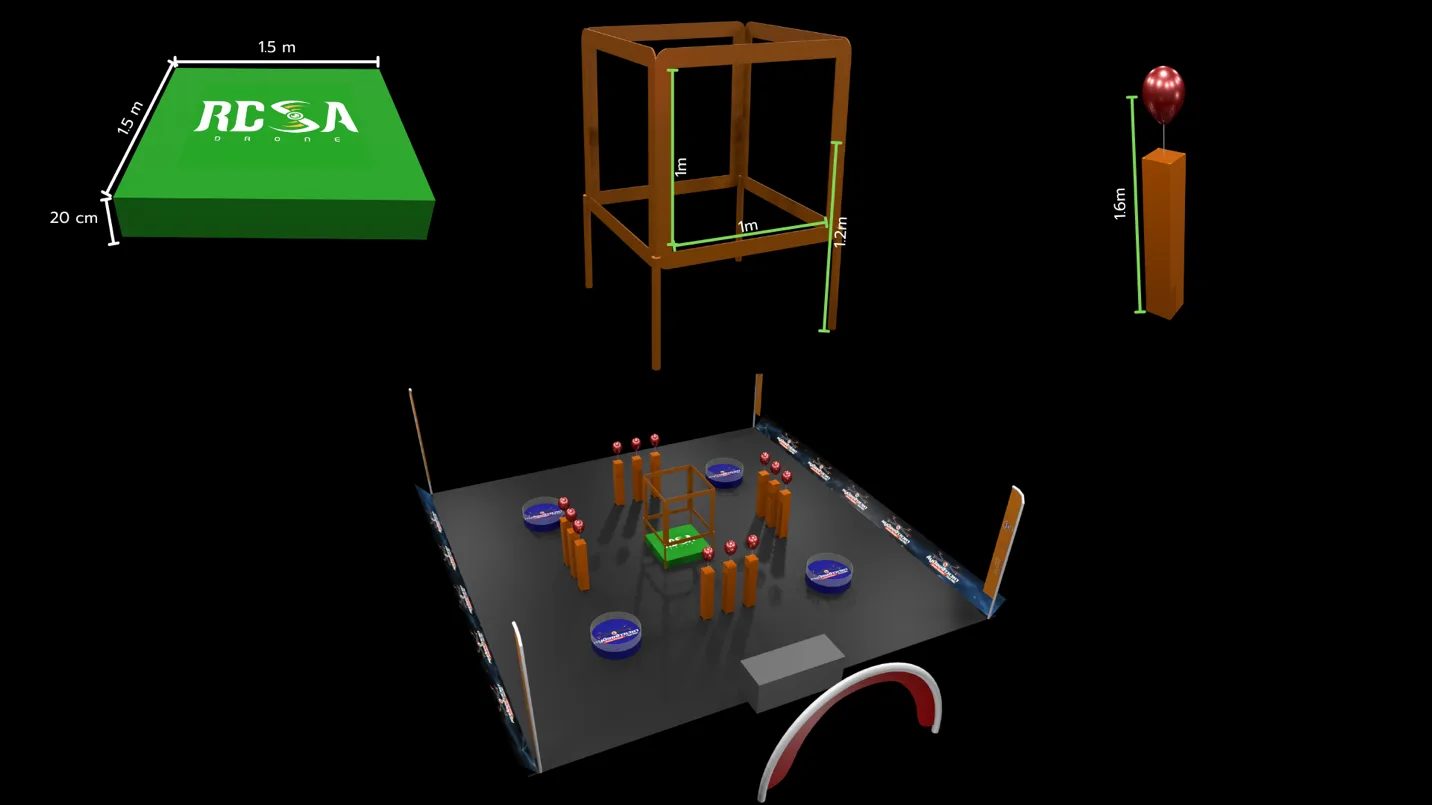
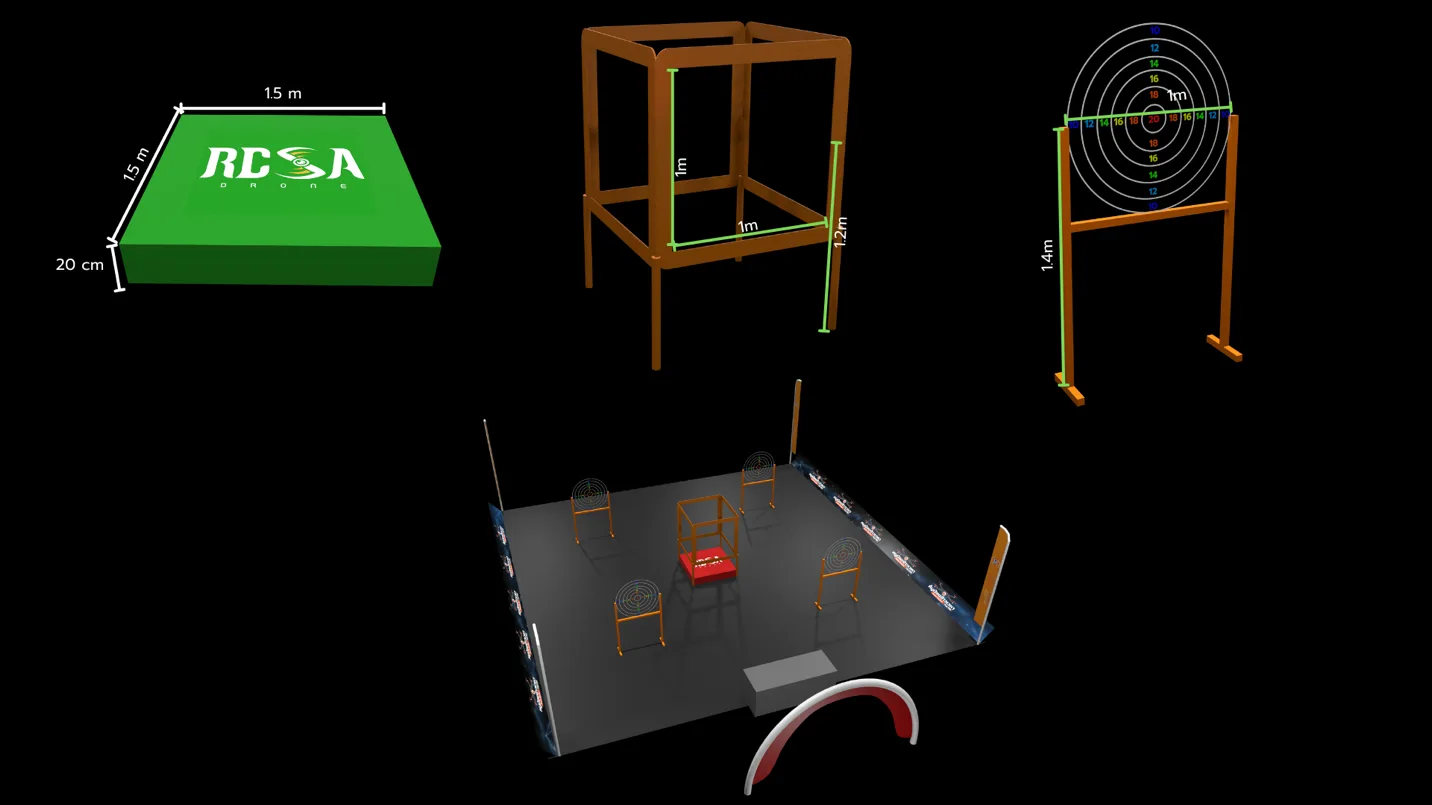
ลองบินจำลองภารกิจ การนับคะแนน และแผนที่สนามของแต่ละปี
ดูสนามแข่งผลงานและวิดีโอที่ชมรมเคยส่งแข่ง
ดูผลงานกดที่ผลงานเพื่อดูรายละเอียด รูป และสถานที่
 01เด่น
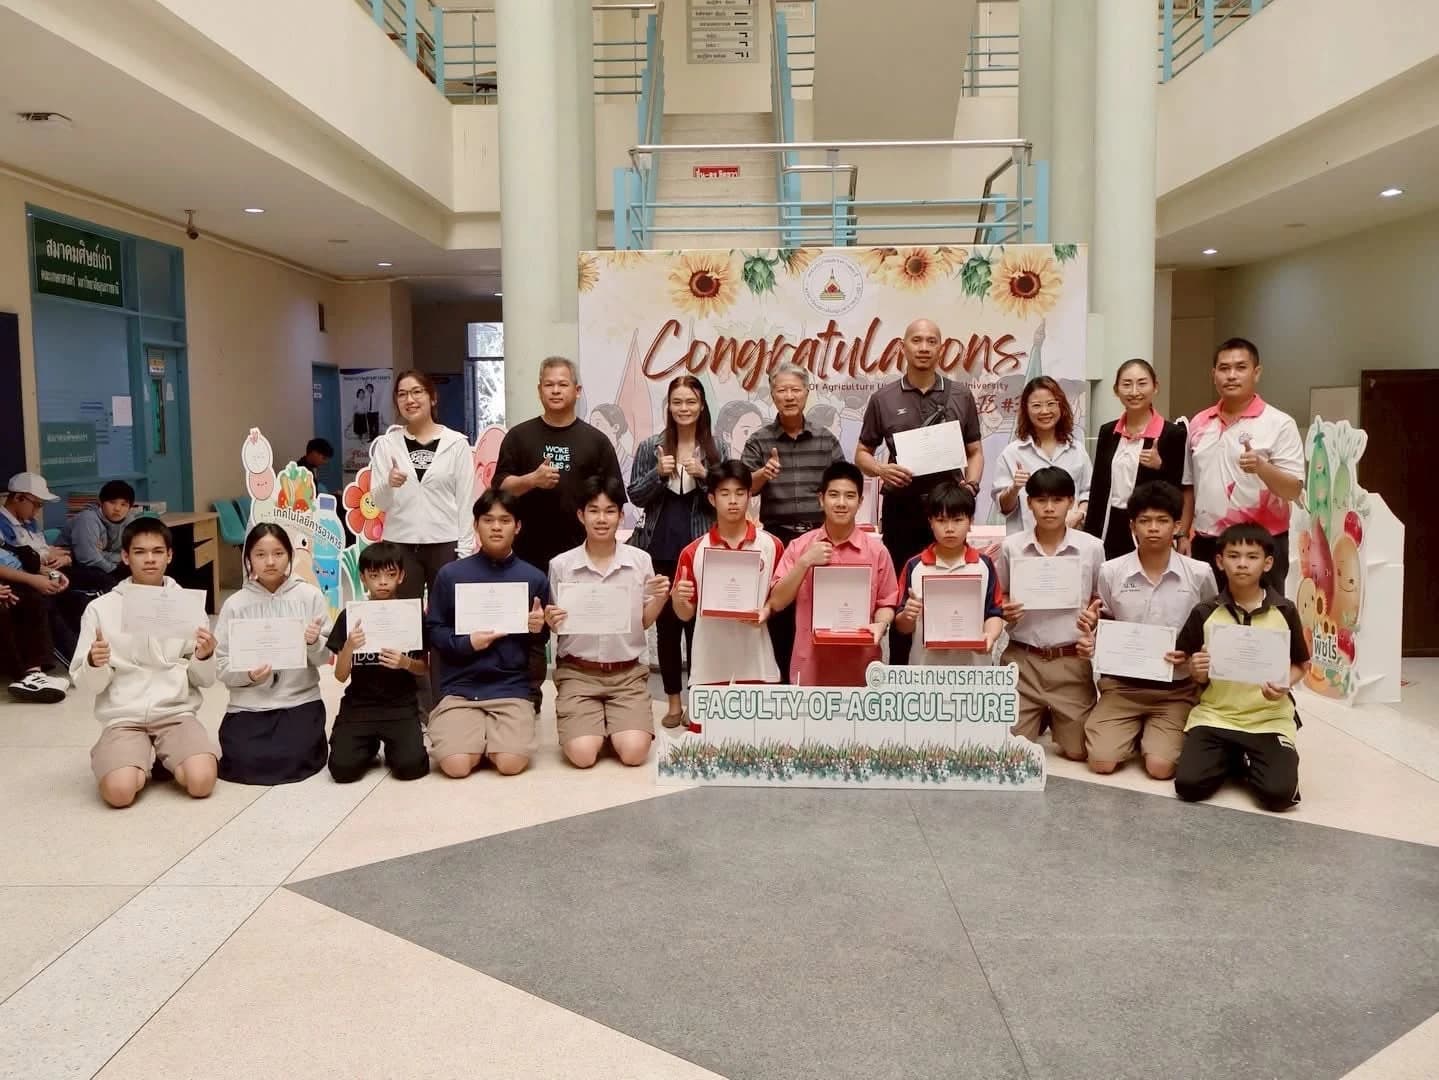
🎉🚀โรงเรียนลือคำหาญวารินชำราบ ขอแสดงความยินดีกับนักเรียนที่ได้รางวัล Ubon Drone Competiti…
ดูรายละเอียด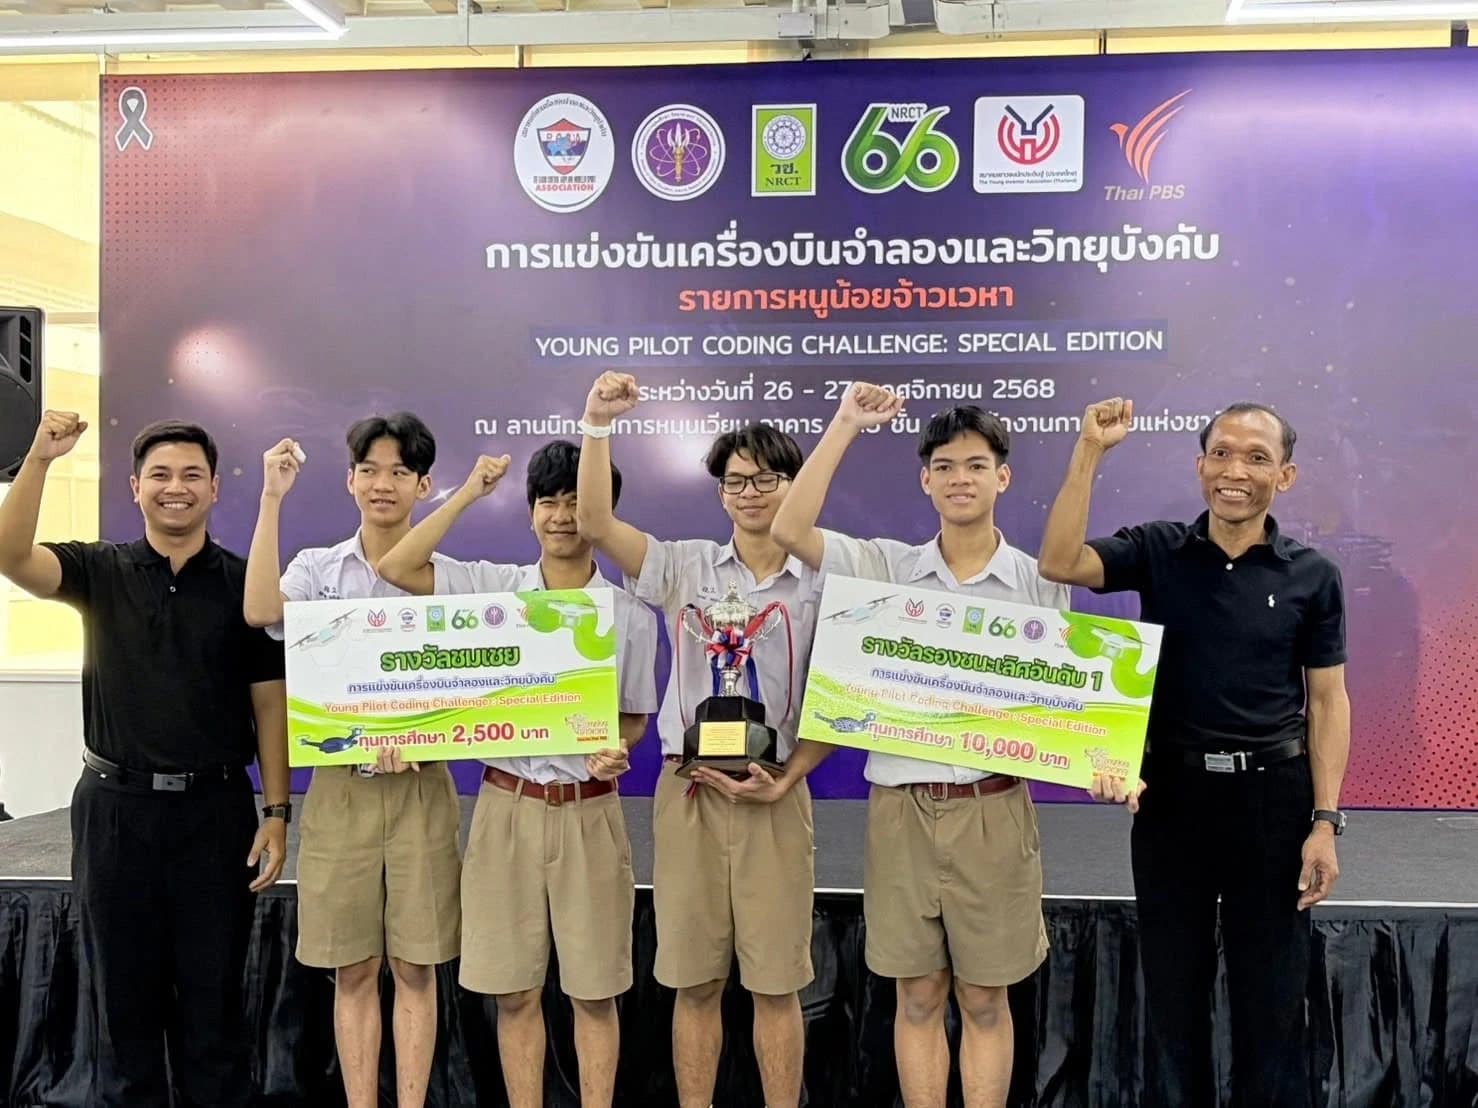 02
🎊🎊ขอแสดงความยินดีกับนักเรียนโรงเรียนลือคำหาญวารินชำราบได้รับรางวัล การแข่งขัน Drone Miss…
ดูรายละเอียด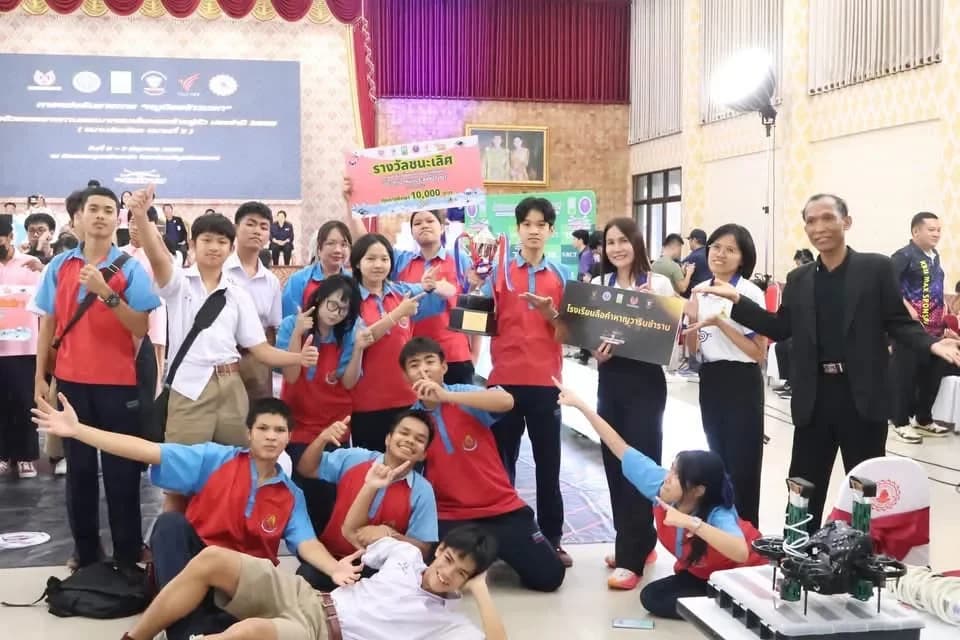 03
โรงเรียนลือคำหาญวารินชำราบขอแสดงความยินดีกับนักเรียน🎉 ที่ได้รับรางวัลชนะเลิศ การแข่งขัน D…
ดูรายละเอียด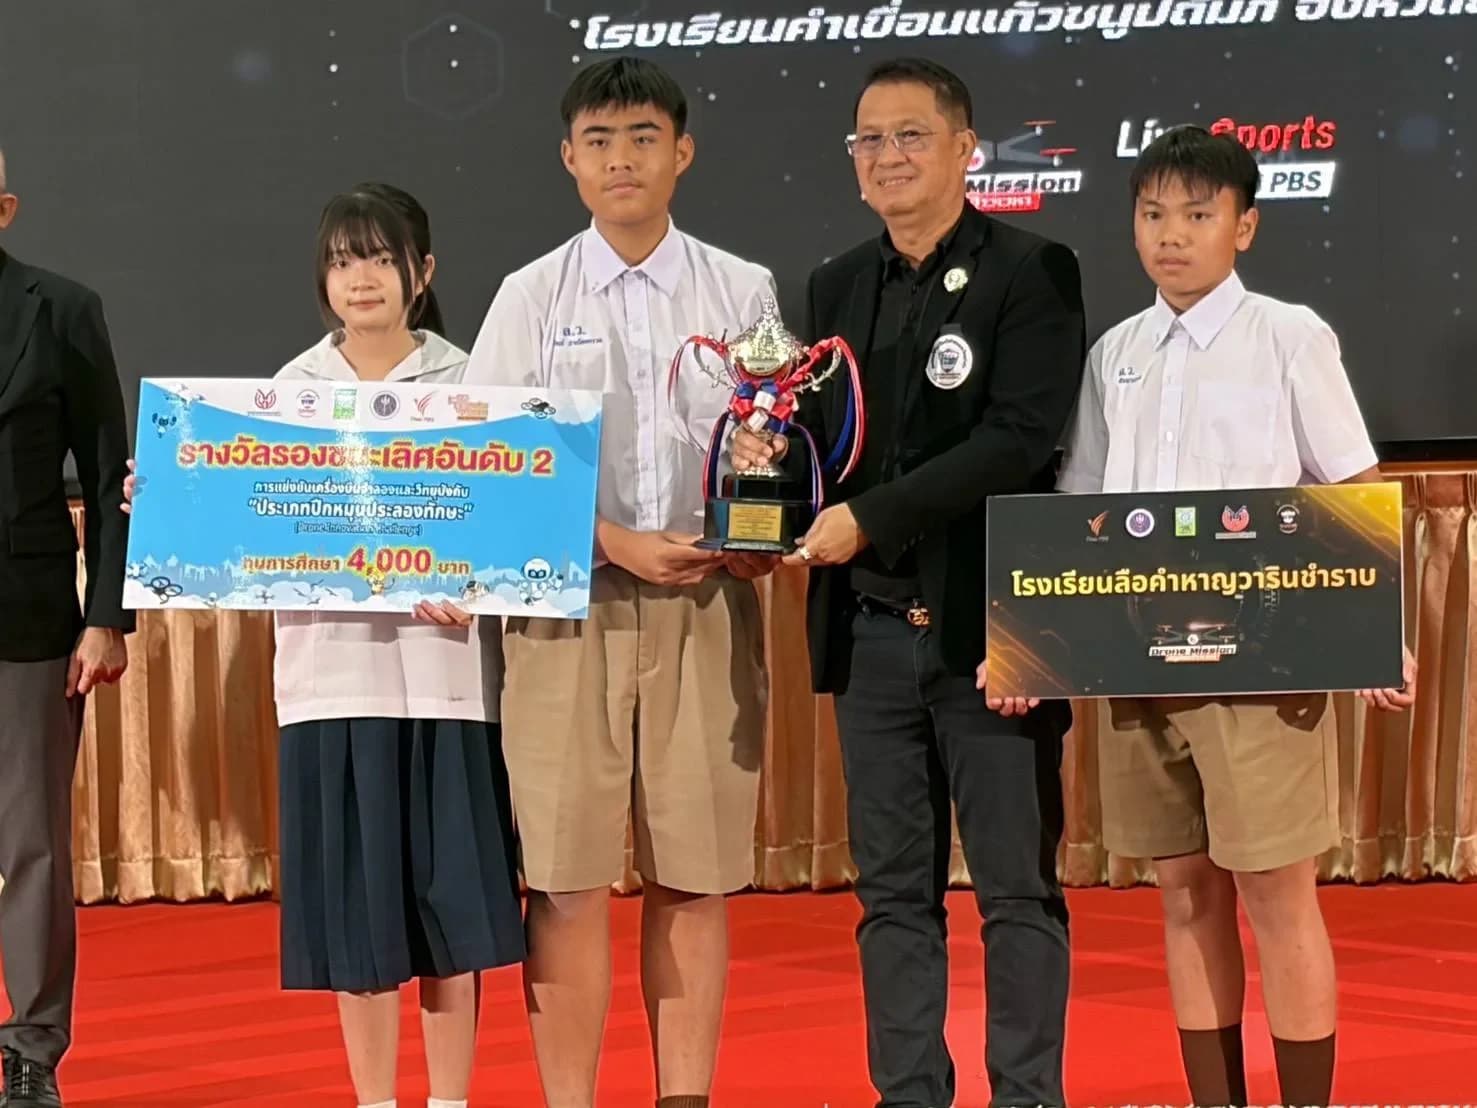 04
ขอแสดงความยินดีกับนักเรียนห้องเรียนพิเศษเน้นเทคโนโลยี GP-Tech🎉 ที่ได้รับรางวัลรองชนะเลิศอ…
ดูรายละเอียด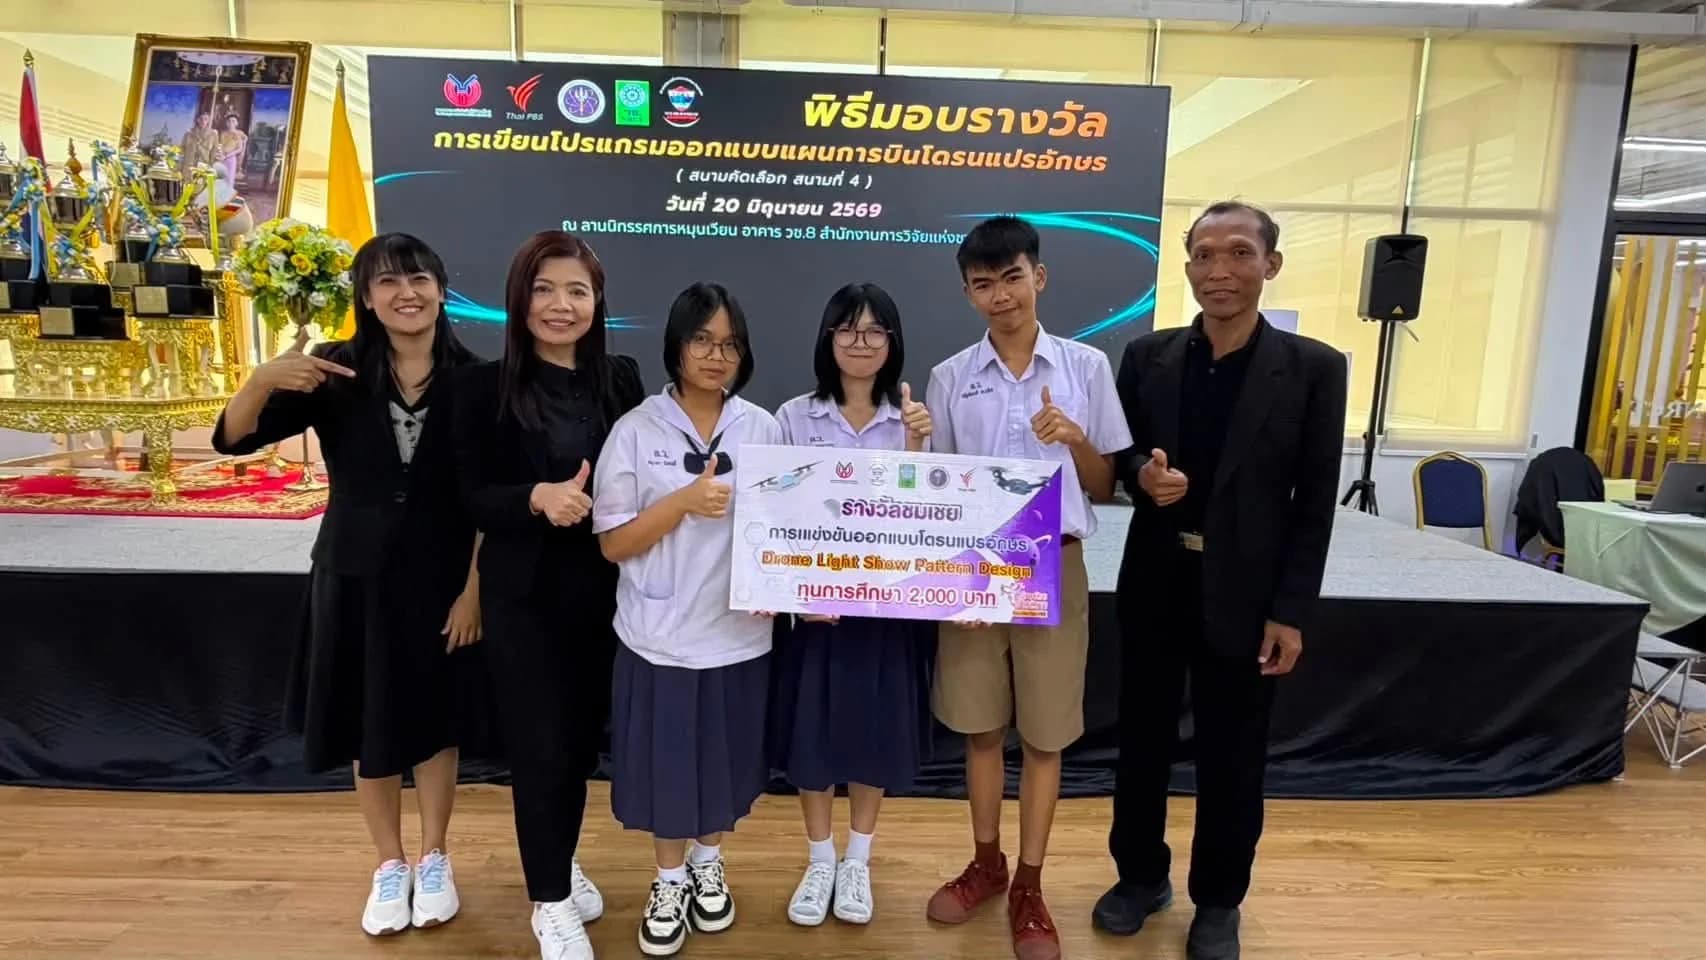 05
🩵❤️🎉🏆โรงเรียนลือคำหาญวารินชำราบ ขอแสดงความยินดี กับนักเรียนที่รางวัลลำดับที่ 4 (รางวัลช…
ดูรายละเอียด 06
🎉🏆ขอแสดงความยินดีกับนักเรียนห้องเรียนพิเศษ gp-tech.และ gp-scienceได้รับรางวัลชมเชย พร้อม…
ดูรายละเอียด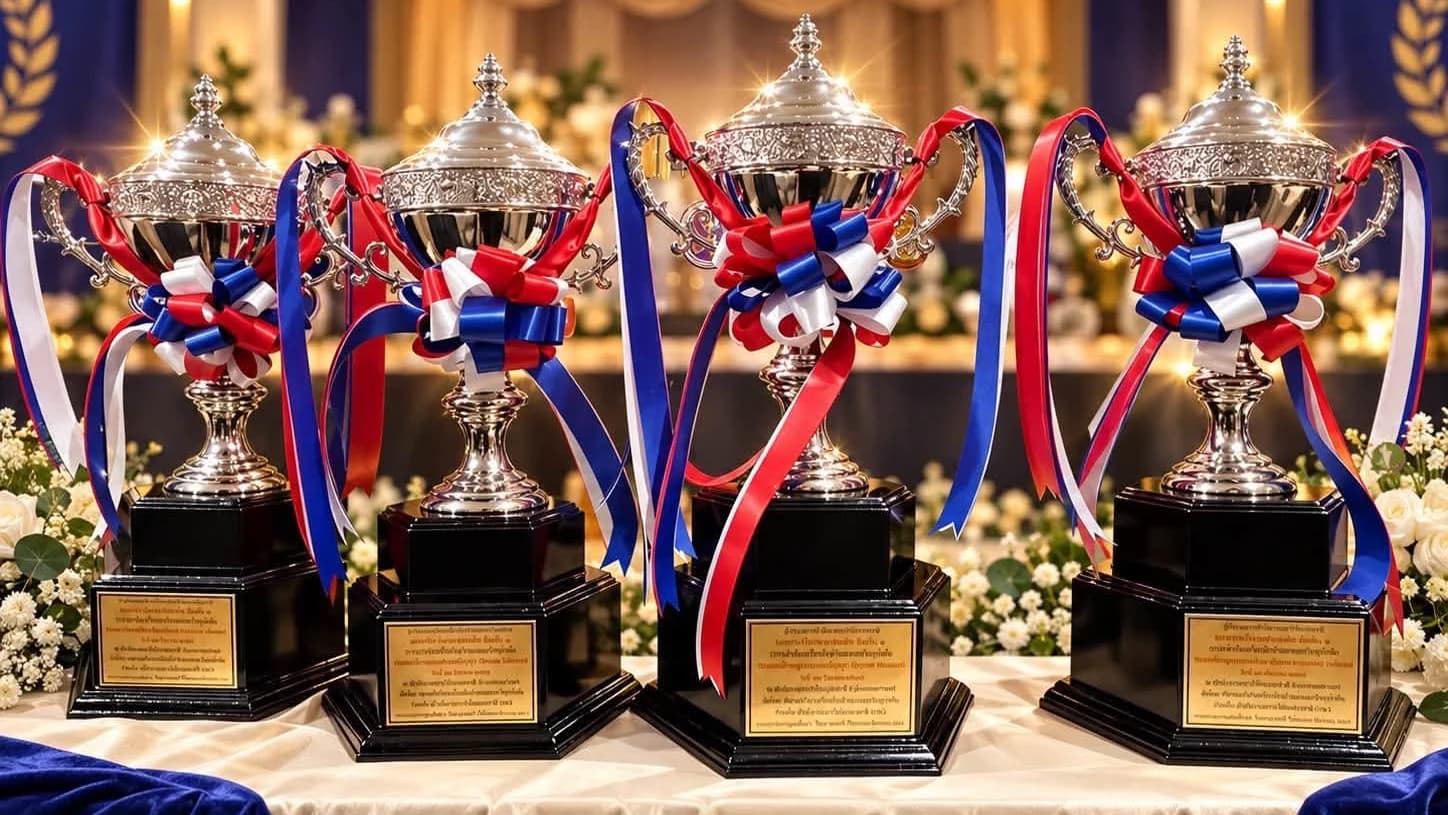 07
โรงเรียนลือคำหาญวารินชำราบ ขอแสดงความยินดีกับนักเรียนและคุณครูที่ได้รับรางวัล การแข่งขัน ร…
ดูรายละเอียด