
1. โดรนบินได้ยังไง
ภาพรวมจากศูนย์ ก่อนลงรายละเอียดฟิสิกส์และโค้ด
ลองนึกถึงพัดลมตั้งโต๊ะ มันเป่าลมไปข้างหน้า และถ้าวางบนพื้นลื่นๆ มันจะค่อยๆ ถอยหลัง นั่นคือ อากาศผลักกลับ ด้วยแรงเท่ากับที่มันถูกผลัก โดรนใช้หลักการเดียวกันนี้ทั้งหมด เพียงแต่เป่าลมลงข้างล่าง
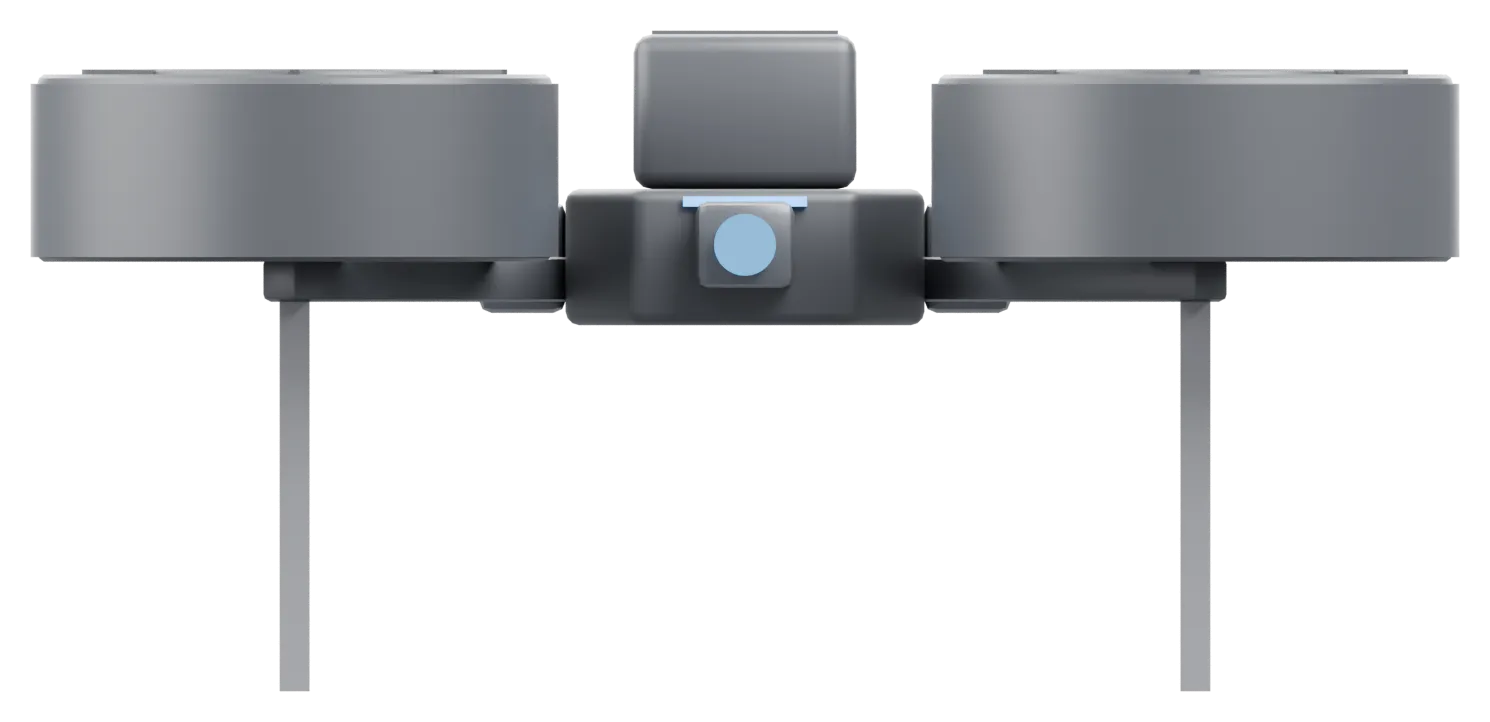
1. ขั้นที่ 1: เป่าลมลง โดรนก็ลอยขึ้น
ใบพัดตีอากาศลงไปที่พื้น อากาศดันใบพัดกลับขึ้นมา ถ้าแรงที่ดันขึ้นเท่ากับน้ำหนักโดรนพอดี โดรนจะลอยนิ่ง มากกว่านิดเดียวก็ไต่ขึ้น น้อยกว่าก็จมลง
RCSA EDU หนัก 310 กรัม ต้องการแรงยกรวมประมาณ 3.04 นิวตัน (คำนวณละเอียดในบท แรงที่ทำให้โดรนลอย)
2. ขั้นที่ 2: ใช้ 4 ใบพัด เพราะ 1 ใบพัดจะทำให้ตัวหมุน
ใบพัดหมุนไปทางหนึ่ง ตัวโดรนจะถูกบิดไปทางตรงข้าม (เหมือนเด็กยืนบนเก้าอี้หมุนแล้วหมุนแขนวนๆ ตัวเก้าอี้จะหมุนสวน) ถ้ามีใบพัดเดียว ตัวโดรนจะหมุนติ้ว
ทางแก้คือใช้ สองใบหมุนตามเข็ม สองใบหมุนทวนเข็ม แรงบิดสองฝั่งหักล้างกันพอดี ตัวโดรนจึงนิ่ง
3. ขั้นที่ 3: ทำท่าด้วยการเปลี่ยนความเร็วแต่ละใบ
โดรนไม่มีหางเสือ ไม่มีล้อ ทุกอย่างทำได้ด้วยการ หมุนใบพัดแต่ละใบเร็วช้าไม่เท่ากัน
- ขึ้น/ลง — ทั้ง 4 ใบเร็วขึ้นหรือช้าลงพร้อมกัน
- ไปข้างหน้า — ใบท้ายหมุนเร็วกว่าใบหน้า ท้ายยกขึ้น หัวก้มลง แรงยกเอียงไปข้างหน้า โดรนไถลไปตามนั้น
- เอียงข้าง/สไลด์ — หลักการเดียวกัน แต่ฝั่งซ้ายกับขวาเร็วไม่เท่ากัน
- หมุนหัว — คู่ตามเข็มเร็วกว่าคู่ทวนเข็ม แรงบิดไม่หักล้างกันแล้ว ตัวโดรนจึงหมุนช้าๆ ไปทางที่เหลือแรง
4. ใครเป็นคนสั่งว่าใบไหนต้องเร็วเท่าไร
สมองของโดรนคือ Flight Controller (FC) มันอ่านเซ็นเซอร์หลายร้อยครั้งต่อวินาทีว่าโดรนเอียงไหม ตกไหม แล้วปรับรอบมอเตอร์ทั้ง 4 ให้ทัน นี่คือเหตุผลที่โดรนลอยนิ่งได้แม้โดนลมเบาๆ ไม่ใช่เพราะเราเก่ง แต่เพราะ FC ทำงานให้ตลอดเวลา
เราไม่ต้องสั่งว่า "ใบที่ 2 หมุน 8,500 รอบ" เราสั่งแค่ระดับสูงว่า ไปข้างหน้า ไปซ้าย ขึ้นไปที่ 110 เซนติเมตร หมุนหัว 90 องศา แล้ว FC แปลงเป็นรอบมอเตอร์เอง คำสั่งระดับสูงเหล่านี้คือสิ่งที่ Arduino ส่งให้ FC
5. สรุป 5 ประโยค
- ใบพัดผลักอากาศลง อากาศดันโดรนขึ้น
- ลอยนิ่งเมื่อแรงยกเท่ากับน้ำหนัก
- ใช้ 4 ใบพัดหมุนสวนกัน เพื่อไม่ให้ตัวโดรนหมุนตาม
- เปลี่ยนความเร็วแต่ละใบเพื่อเอียง หมุน ขึ้น ลง
- FC ปรับให้เองตลอดเวลา เราสั่งแค่ระดับสูง
6. อ่านต่อ
- ต่อกันทั้งระบบยังไง → ภาพรวมระบบ
- อยากเห็นสูตรและตัวเลข → แรงที่ทำให้โดรนลอย
- อยากสั่งโดรนเลย → เชื่อมต่อและคำสั่งแรก