
4. ประกอบ เปิดเครื่อง จับคู่รีโมท
จากกล่องถึงโดรนที่พร้อมบิน ทีละขั้น พร้อมวิธีชาร์จ
หน้านี้พาทำตั้งแต่เปิดกล่อง ประกอบ จับคู่รีโมท ไปจนถึงชาร์จแบต ถ้าชมรมประกอบโดรนไว้แล้ว ข้ามไปหัวข้อ "จับคู่รีโมท" ได้เลย
1. ประกอบโดรน
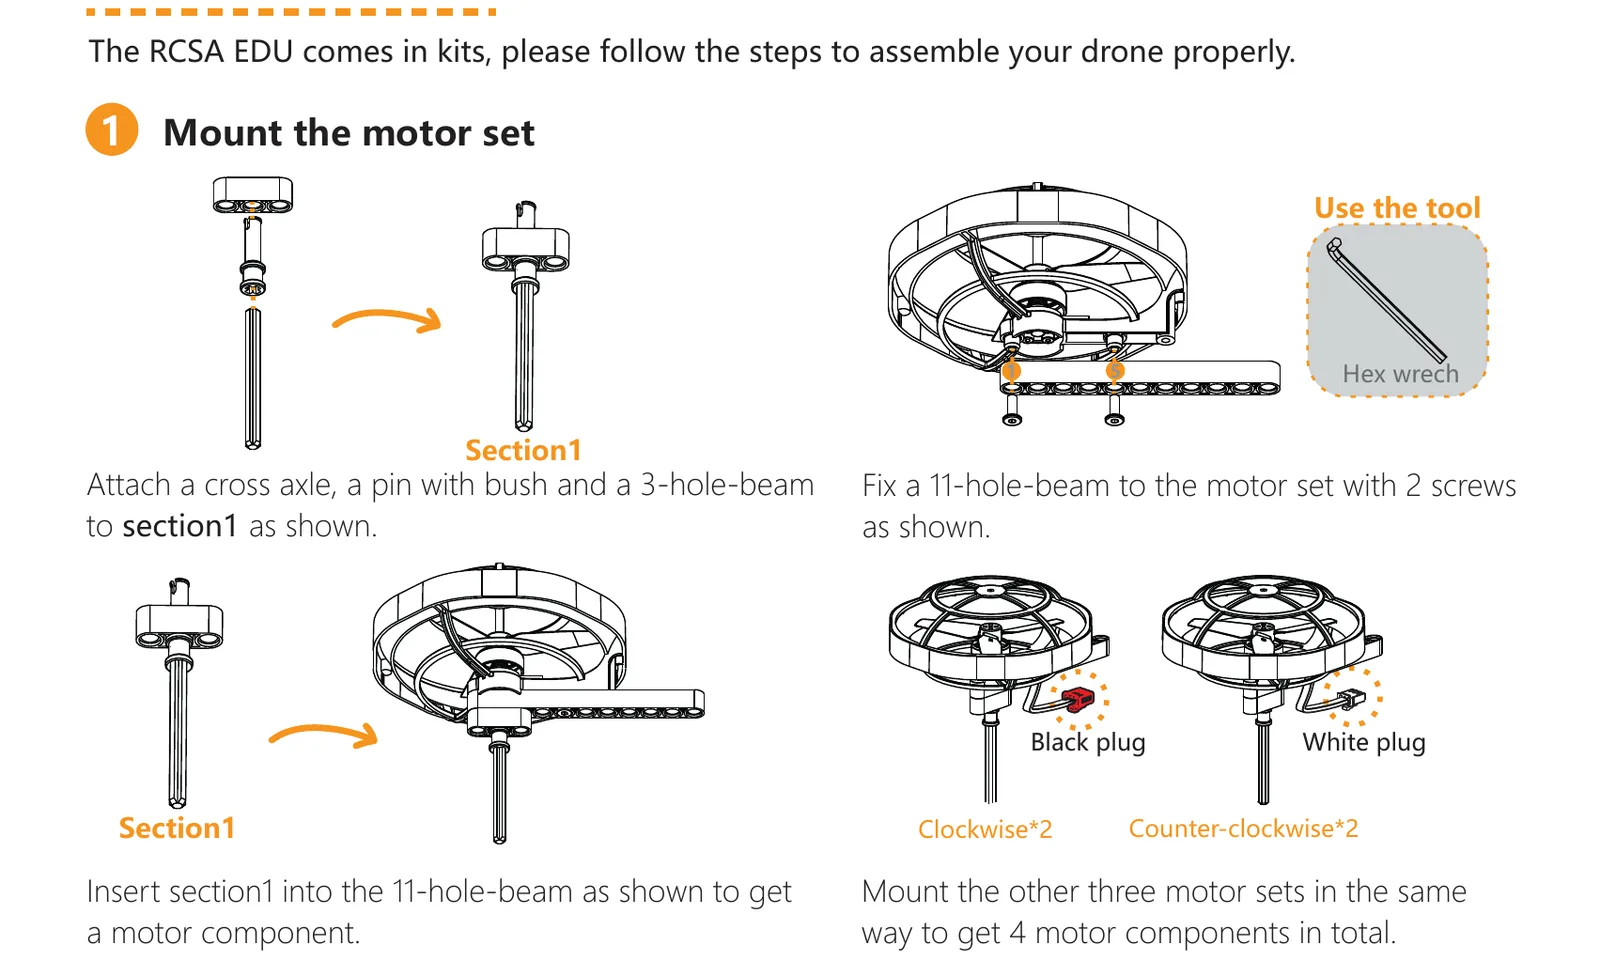
ประกอบชุดมอเตอร์ 4 ชุด
- ต่อ cross axel + pin with bush + คาน 3 รู เข้ากับ section 1 ของมอเตอร์
- ยึดคาน 11 รูเข้ากับชุดมอเตอร์ด้วยน็อต 2 ตัว (ใช้ประแจหกเหลี่ยม)
- เสียบ section 1 เข้ากับคาน 11 รู ได้ชิ้นส่วนมอเตอร์ 1 ชุด
- ทำซ้ำให้ครบ 4 ชุด แยกกองไว้ ปลั๊กดำ 2 ชุด (ตามเข็ม) และปลั๊กขาว 2 ชุด (ทวนเข็ม)
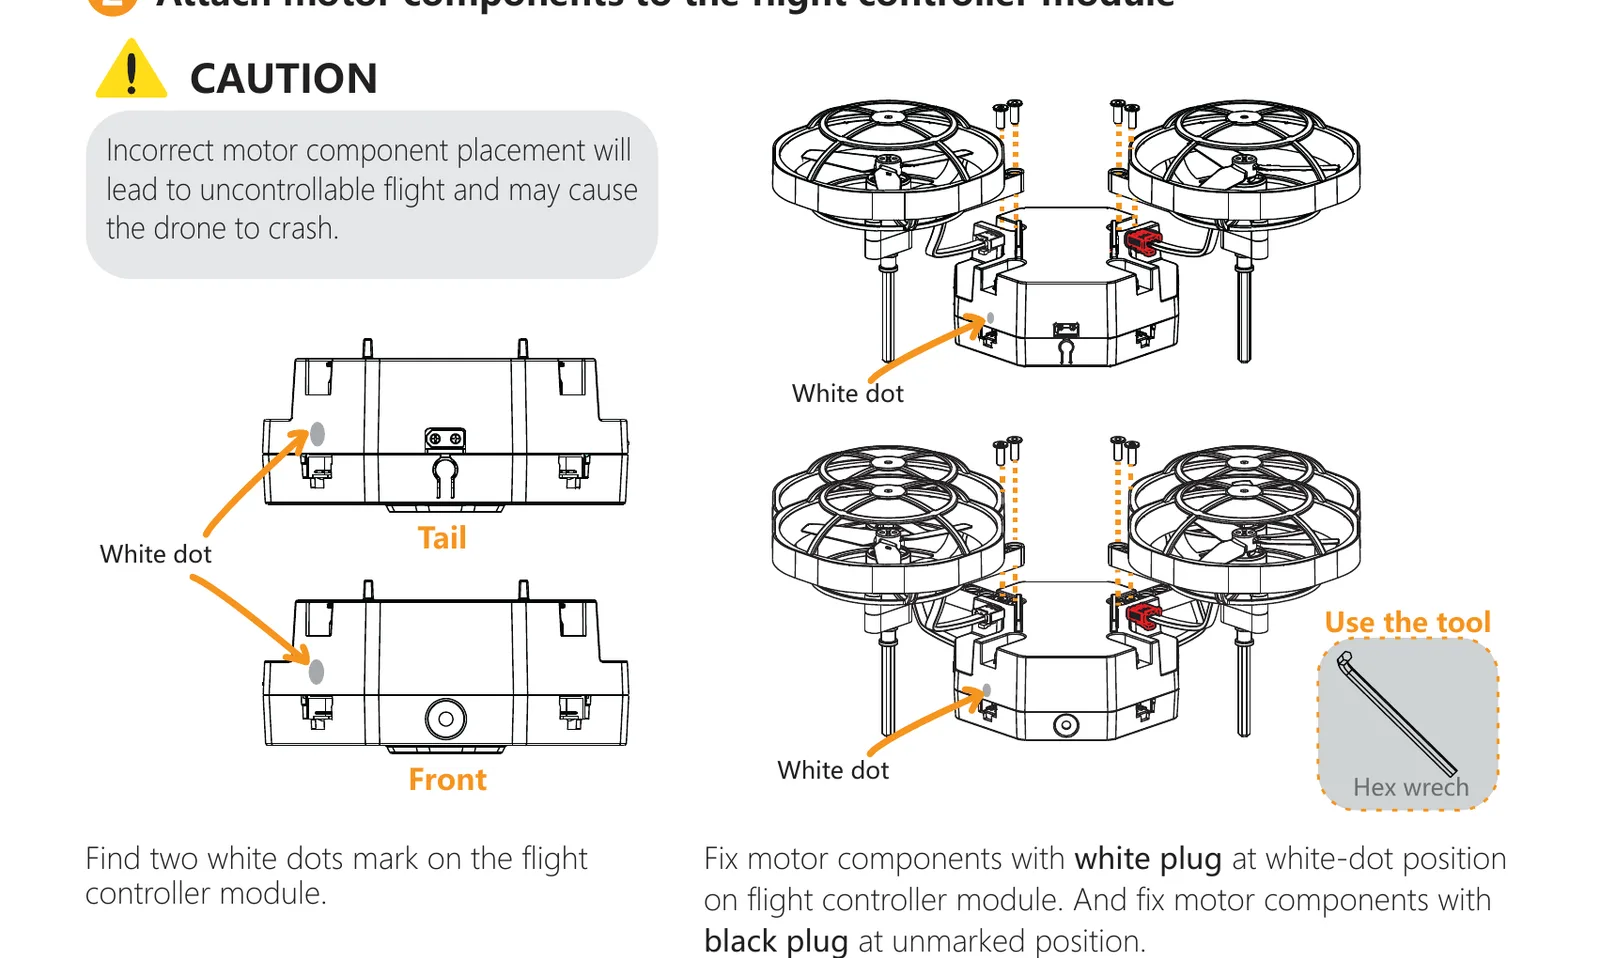
ติดมอเตอร์เข้ากับโมดูลควบคุมการบิน
บนโมดูลมี จุดขาว 2 จุด ด้านที่มีจุดขาวคือด้านท้าย (tail)
- มอเตอร์ปลั๊กขาว → ติดตรงตำแหน่งที่มีจุดขาว
- มอเตอร์ปลั๊กดำ → ติดตรงตำแหน่งที่ไม่มีมาร์ก
ห้ามสลับ
ติดมอเตอร์ผิดตำแหน่ง โดรนจะคุมไม่ได้และตกทันที ตรวจสีปลั๊กให้ตรงจุดทุกครั้ง ก่อนบินทุกครั้ง
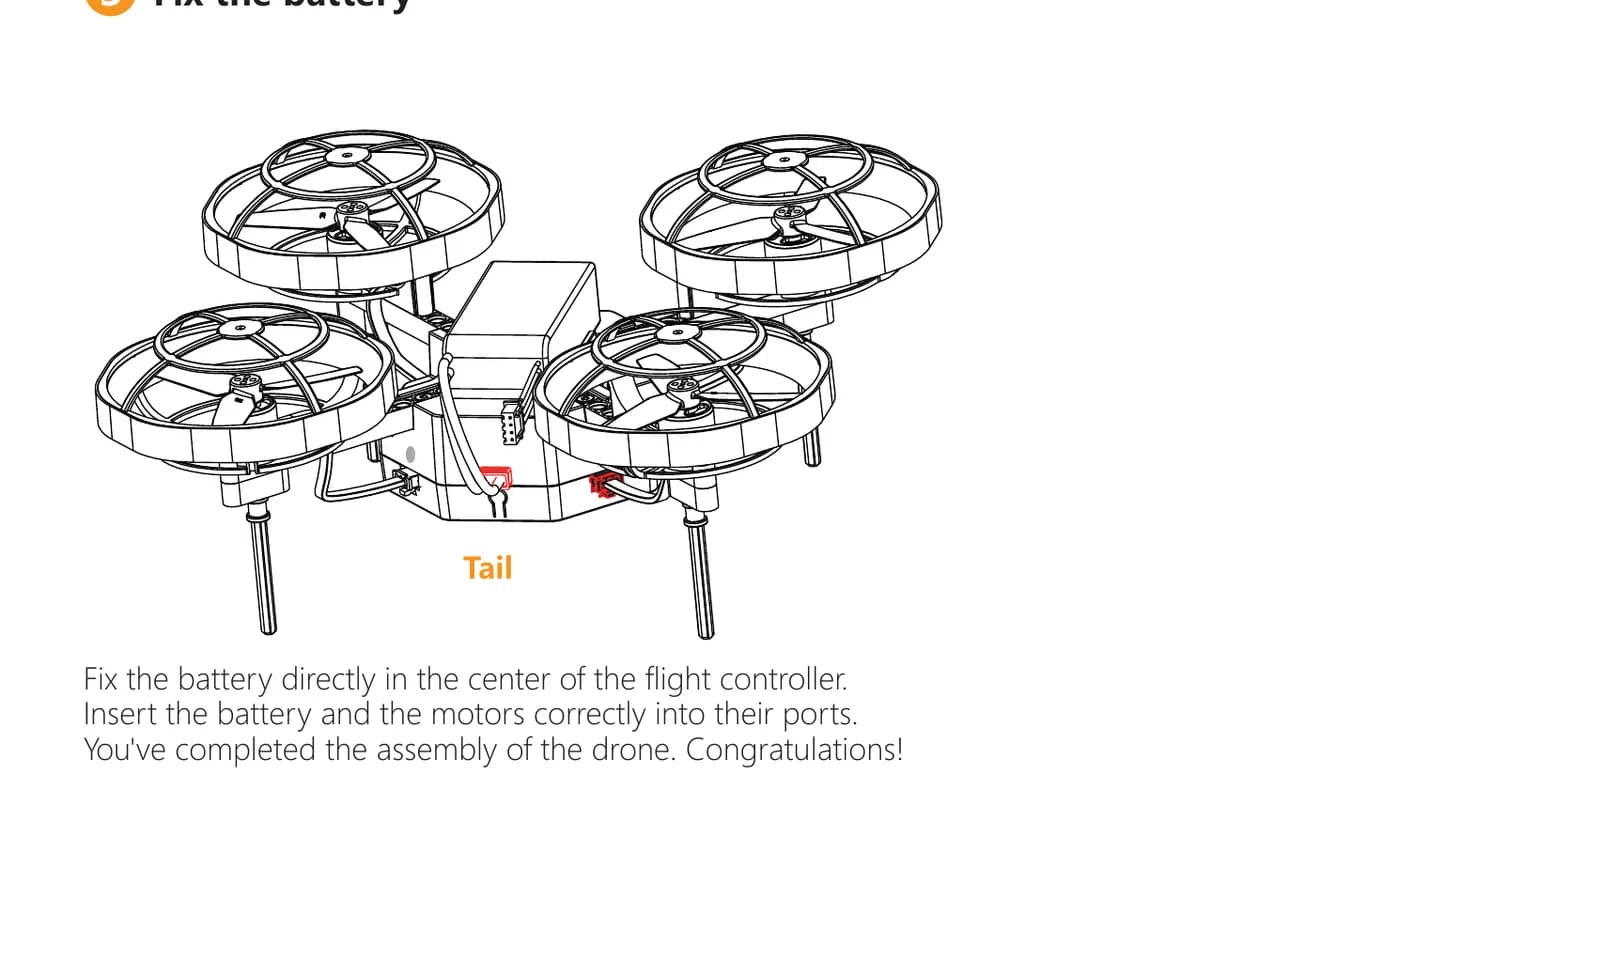
ติดแบตเตอรี่
วางแบตเตอรี่ตรงกลางลำเหนือโมดูล แล้วเสียบปลั๊กแบตและปลั๊กมอเตอร์ให้เข้าช่องถูกต้อง
ใส่ใบพัดให้ตรงทิศ
ใบพัดมีสองแบบ ตามเข็ม และ ทวนเข็ม ต้องใส่ตรงกับมอเตอร์ที่หมุนทิศเดียวกัน ใบพัดบิดเอียงมาให้ตีลมลงได้เมื่อหมุนถูกทิศเท่านั้น ใส่สลับ โดรนจะไม่ลอยหรือพลิกทันที
2. จับคู่รีโมท (Bind) และปรับเทียบ
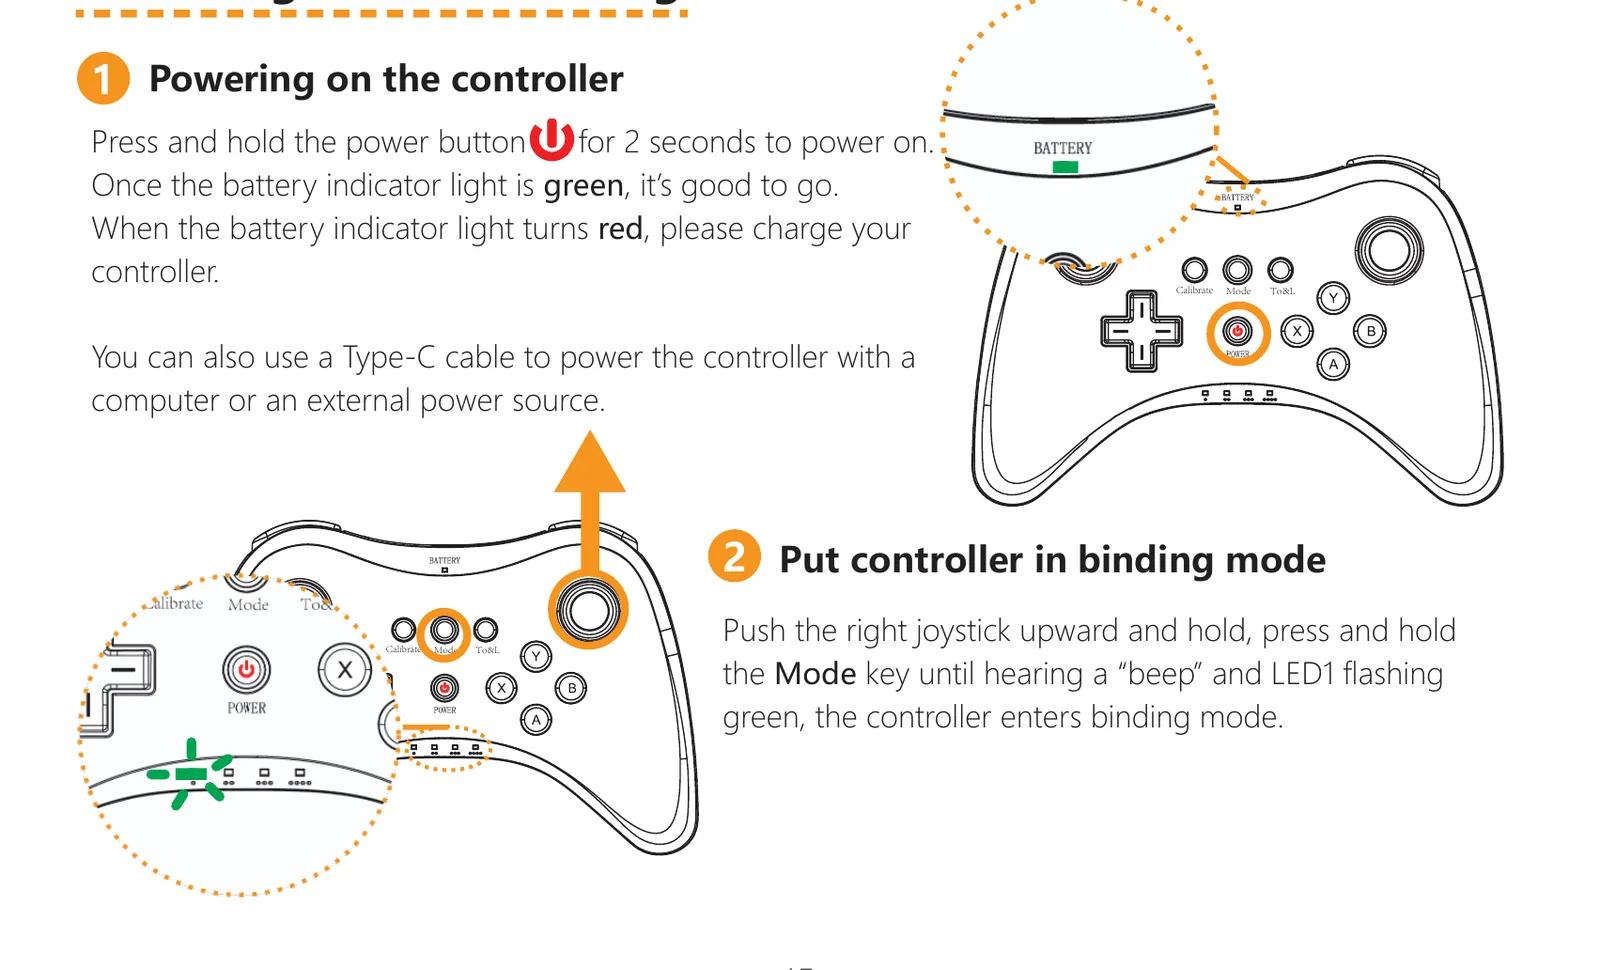
เปิดรีโมท
กดปุ่ม Power ค้าง 2 วินาที ไฟแบตเตอรี่รีโมทสีเขียว = พร้อม สีแดง = ต้องชาร์จก่อน
เข้าโหมดจับคู่
ดันก้านขวาขึ้นค้างไว้ พร้อมกดปุ่ม Mode ค้าง จนได้ยินเสียงบี๊บและไฟ LED1 กะพริบสีเขียว
เปิดโดรน
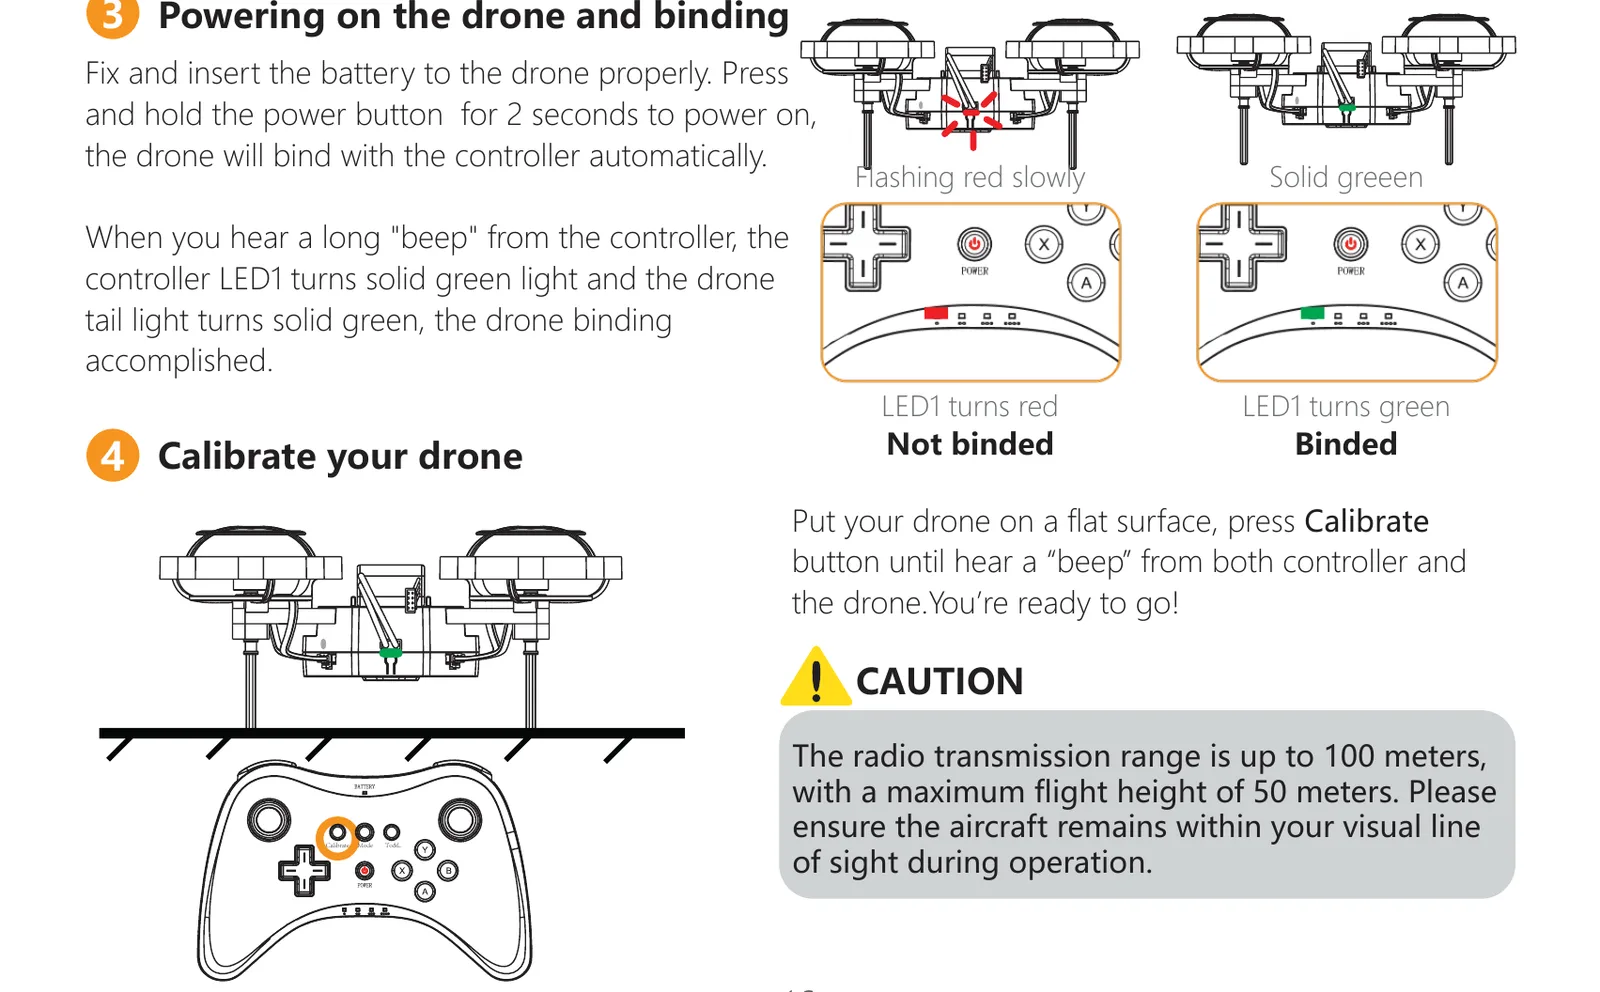
ใส่แบตให้แน่น กดปุ่ม Power ที่โดรนค้าง 2 วินาที โดรนจะจับคู่เอง
ดูผลจับคู่
บี๊บยาวหนึ่งครั้ง + LED1 รีโมทเขียวค้าง + ไฟท้ายโดรนเขียวค้าง = สำเร็จ
ปรับเทียบ (Calibrate)
วางโดรนบนพื้นราบ ห้ามขยับ แล้วกดปุ่ม Calibrate จนได้ยินเสียงบี๊บจากทั้งรีโมทและโดรน ระหว่างนี้ไฟโดรนเป็นสีน้ำเงินค้าง
Calibrate ทำไม
ไจโรในโดรนต้องรู้ว่า "นิ่ง" หน้าตาเป็นอย่างไร ถ้าขยับระหว่างปรับเทียบ มันจะจำค่าที่เอียงเป็นค่าตั้งต้น แล้วโดรนจะไถลไปด้านเดียวตลอดตอนลอย ในโค้ดของชมรมคำสั่ง drone.calibration() ต่อด้วย drone.wait(3000) ทำหน้าที่เดียวกัน
3. สลับเป็น Mode 2 (ถ้าอยากให้คันเร่งอยู่ก้านขวา)
- เปิดรีโมท กด Power ค้าง 2 วินาที
- ดันก้านขวาลงสุดค้างไว้
- ขณะยังกดก้านอยู่ กดปุ่ม Mode ค้าง
- ปล่อยทั้งสองเมื่อ LED4 เปลี่ยนเป็นเขียว = อยู่ Mode 2
ชมรมใช้ค่าเริ่มต้น (Mode 1) ภาพก้านโยกทั้งสองแบบอยู่ที่หน้า รู้จัก RCSA EDU
4. ชาร์จแบตเตอรี่
แบตรีโมทชาร์จผ่านสาย Type-C ไฟน้ำเงิน = กำลังชาร์จ เขียวค้าง = เต็ม ส่วนแบตโดรน (LiPo 3S) ชาร์จด้วยที่ชาร์จที่ให้มา
- เสียบที่ชาร์จเข้าไฟบ้าน (100–240 V) จอติด = ทำงาน
- เสียบปลั๊กแบตเข้าช่อง 3S (ฝั่งซ้าย) จอแสดงแรงดันรวม เช่น 10.8 V
- ชาร์จทีละก้อน
- เต็มแล้วจอกะพริบสลับ "FUL" กับแรงดัน ถอดออก อย่าเสียบค้างโดยไม่ได้ชาร์จ
เรื่องชาร์จที่ห้ามพลาด
ห้ามชาร์จในที่ติดไฟหรือชื้น ห้ามชาร์จโดยไม่มีคนดู ห้ามจับด้วยมือเปียก ห้ามชาร์จแบตที่บวมหรือเสียหาย และเด็กต้องมีผู้ใหญ่ดูแล
พังตรงไหนบ่อย
| อาการ | สาเหตุที่เจอบ่อย |
|---|---|
| โดรนพลิกทันทีที่ขึ้นบิน | ใบพัดหรือมอเตอร์ติดสลับทิศ |
| ไฟแดงกะพริบช้าไม่หาย | ยังไม่ได้จับคู่ หรือรีโมทแบตหมด ทำขั้นจับคู่ใหม่ |
| ไฟเหลืองติดค้าง | calibrate ไม่ผ่าน (วางไม่ราบหรือขยับ) หรือเซ็นเซอร์ใต้ท้องถูกบัง |
| ลอยแล้วไถลไปข้างเดียว | calibrate ตอนโดรนไม่ราบ ทำใหม่บนพื้นเรียบ |
| ลอยแล้วเด้งขึ้นลง | พื้นสีดำล้วนหรือมันเงา LiDAR/Optical flow อ่านพลาด ย้ายพื้นที่ |