
3. รู้จักโดรน RCSA EDU
ชิ้นส่วน พอร์ต ไฟสถานะ รีโมท และสเปก
ที่มาของตัวเลขในหน้านี้
ข้อมูลสเปก ไฟสถานะ และปุ่มรีโมทมาจากคู่มือผู้ผลิต RCSA EDU (rcsadrone.com) แปลและเรียบเรียงใหม่ ส่วนค่าเวลาและความสูงที่ใช้ในโค้ดของชมรมอยู่ที่หน้า ค่าคงที่
1. ของในกล่อง
| รายการ | จำนวน | หมายเหตุ |
|---|---|---|
| โมดูลควบคุมการบิน | 1 | อยู่กลางลำ มีเซ็นเซอร์และ Arduino |
| ชุดมอเตอร์ | 4 | ตามเข็ม 2 ทวนเข็ม 2 |
| รีโมท | 1 | ก้านโยก 2 อัน และปุ่มฟังก์ชัน |
| ใบพัด 3 แฉก | 2 ชุด | ตามเข็ม ×4 ทวนเข็ม ×4 |
| แบตเตอรี่ 3S 11.1 V | 2 | LiPo 1200 mAh |
| ที่ชาร์จ 3S–4S | 1 | อินพุต 100–240 V |
| สาย USB Type-C | 1 | อัปโหลดโค้ดและชาร์จรีโมท |
| น็อตหกเหลี่ยม M3×8 | 18 | |
| ประแจหกเหลี่ยม | 2 | |
| คานต่อมอเตอร์ 3 รู / 11 รู | 6 / 6 |
2. ตัวโดรน
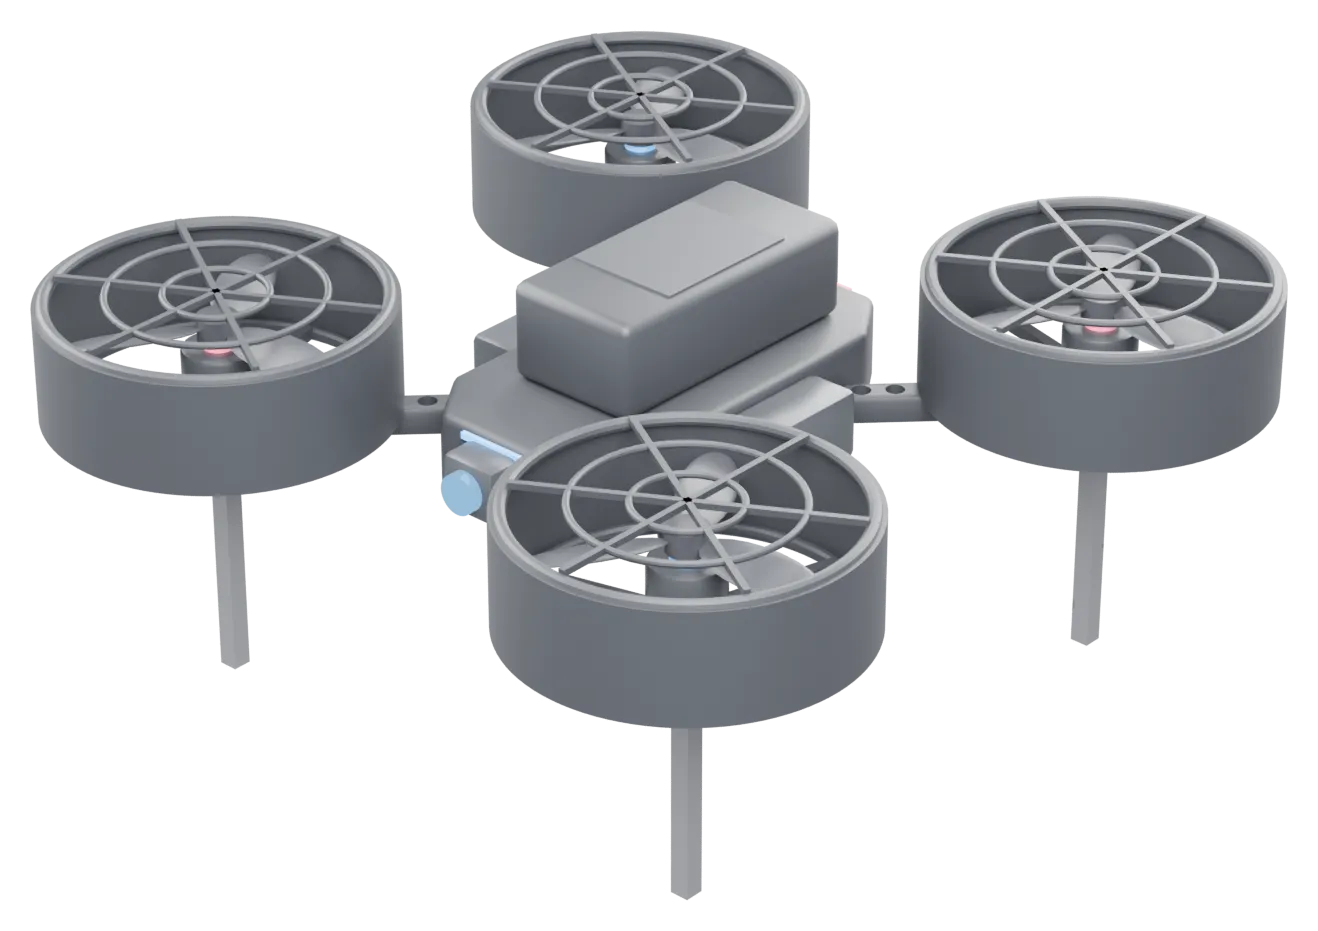
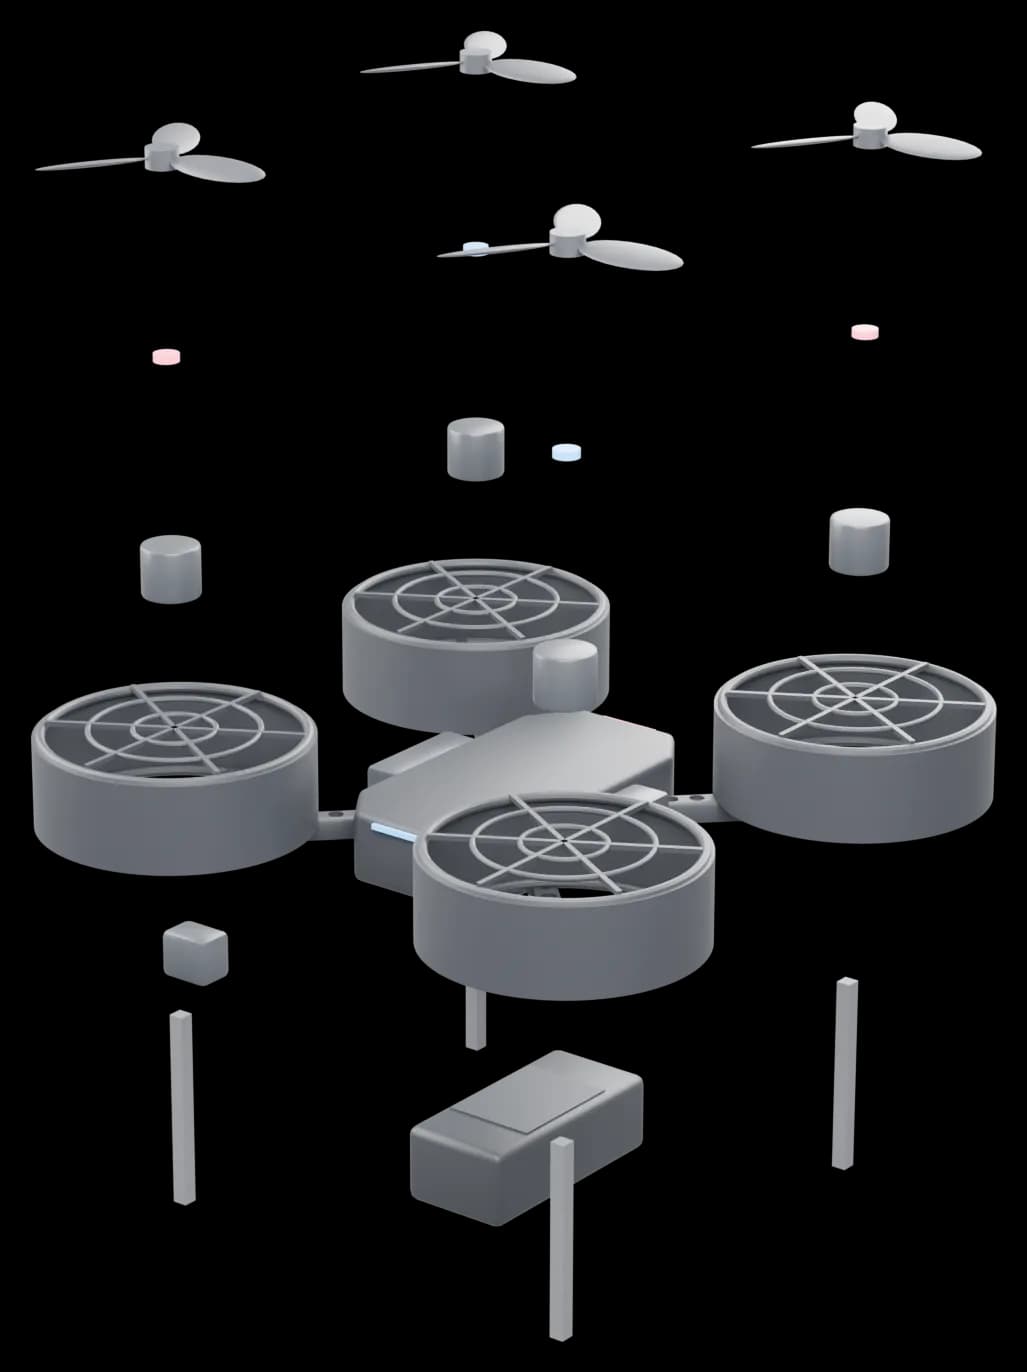
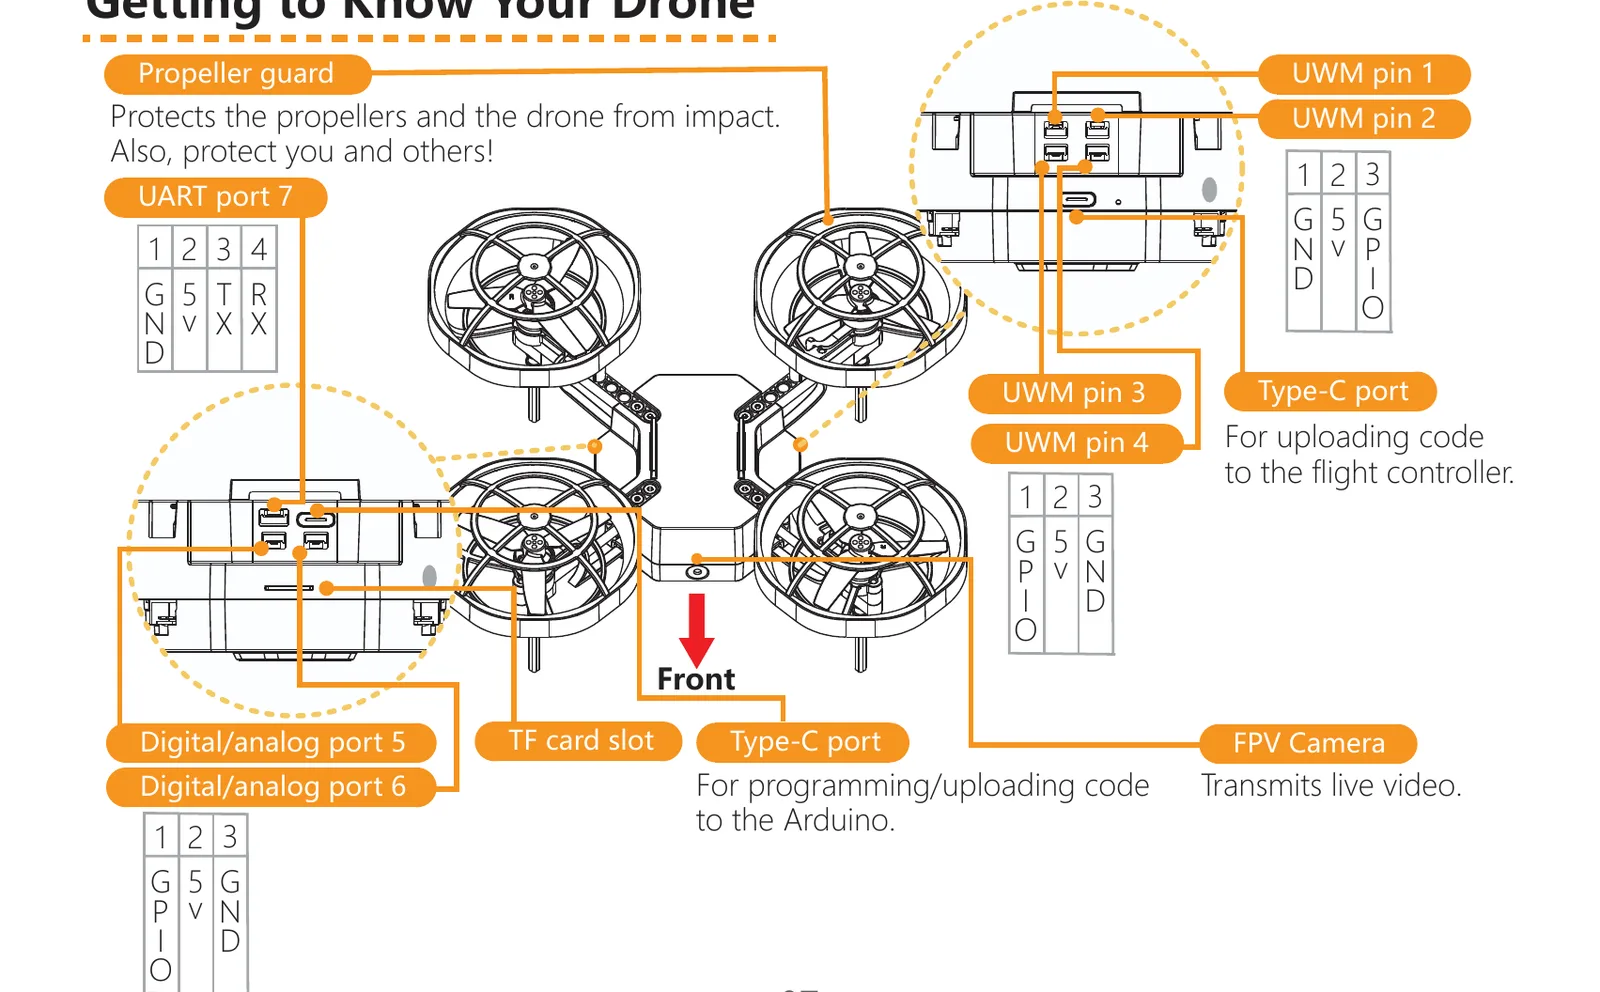
พอร์ตสำคัญบนโมดูลควบคุมการบิน
| พอร์ต | ใช้ทำอะไร |
|---|---|
| Type-C (Arduino) | อัปโหลดโค้ด Arduino |
| Type-C (FC) | อัปเดต firmware ของ FC (ปกติไม่ต้องแตะ) |
| UWM 1–4 | ต่อเซอร์โวหรืออุปกรณ์ภายนอก (GND, 5 V, GPIO) |
| ดิจิทัล/อนาล็อก 5–6 | ต่อเซ็นเซอร์ภายนอก (GPIO, 5 V, GND) |
| UART 7 | สื่อสารอนุกรม (GND, 5 V, TX, RX) |
| ช่อง TF | ใส่ micro SD เก็บภาพและวิดีโอ |
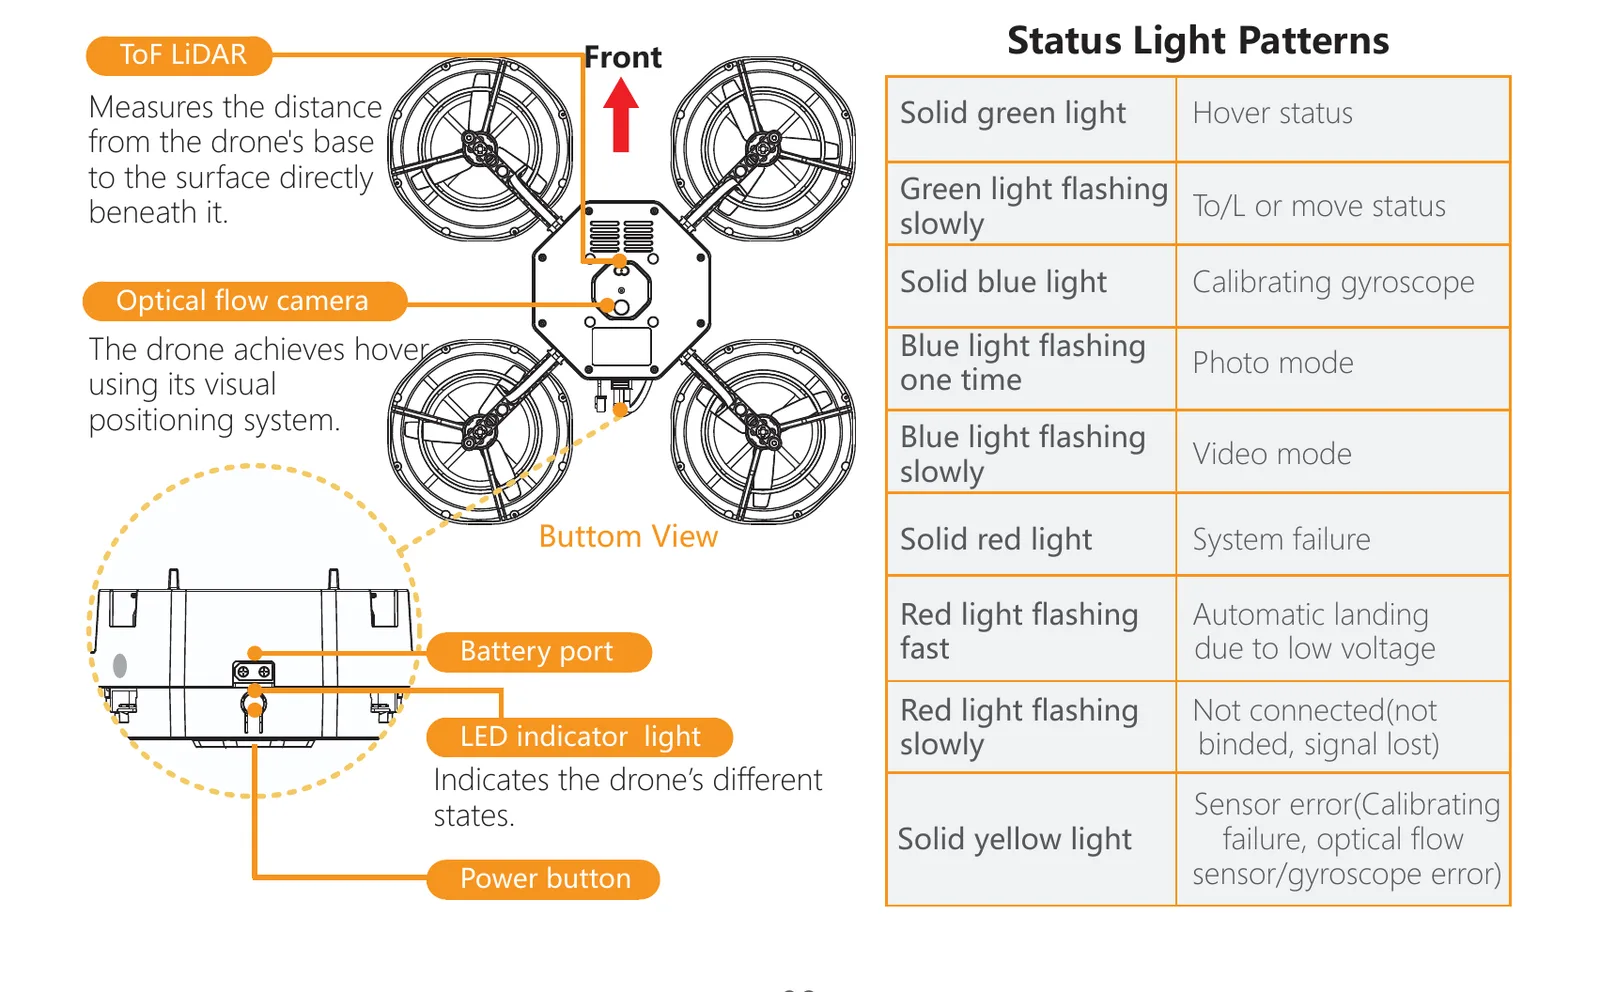
ใต้ท้องมี ToF LiDAR (วัดความสูงจากพื้น) และกล้อง Optical flow (ดูลายพื้น) ห้ามบังทั้งสองอย่าง ปุ่มเปิดปิดและไฟสถานะอยู่ที่ตัวโมดูล
3. ไฟสถานะบนตัวโดรน
4. รีโมท
รีโมทค่าเริ่มต้นเป็น Mode 1 (คันเร่งอยู่ก้านซ้าย)
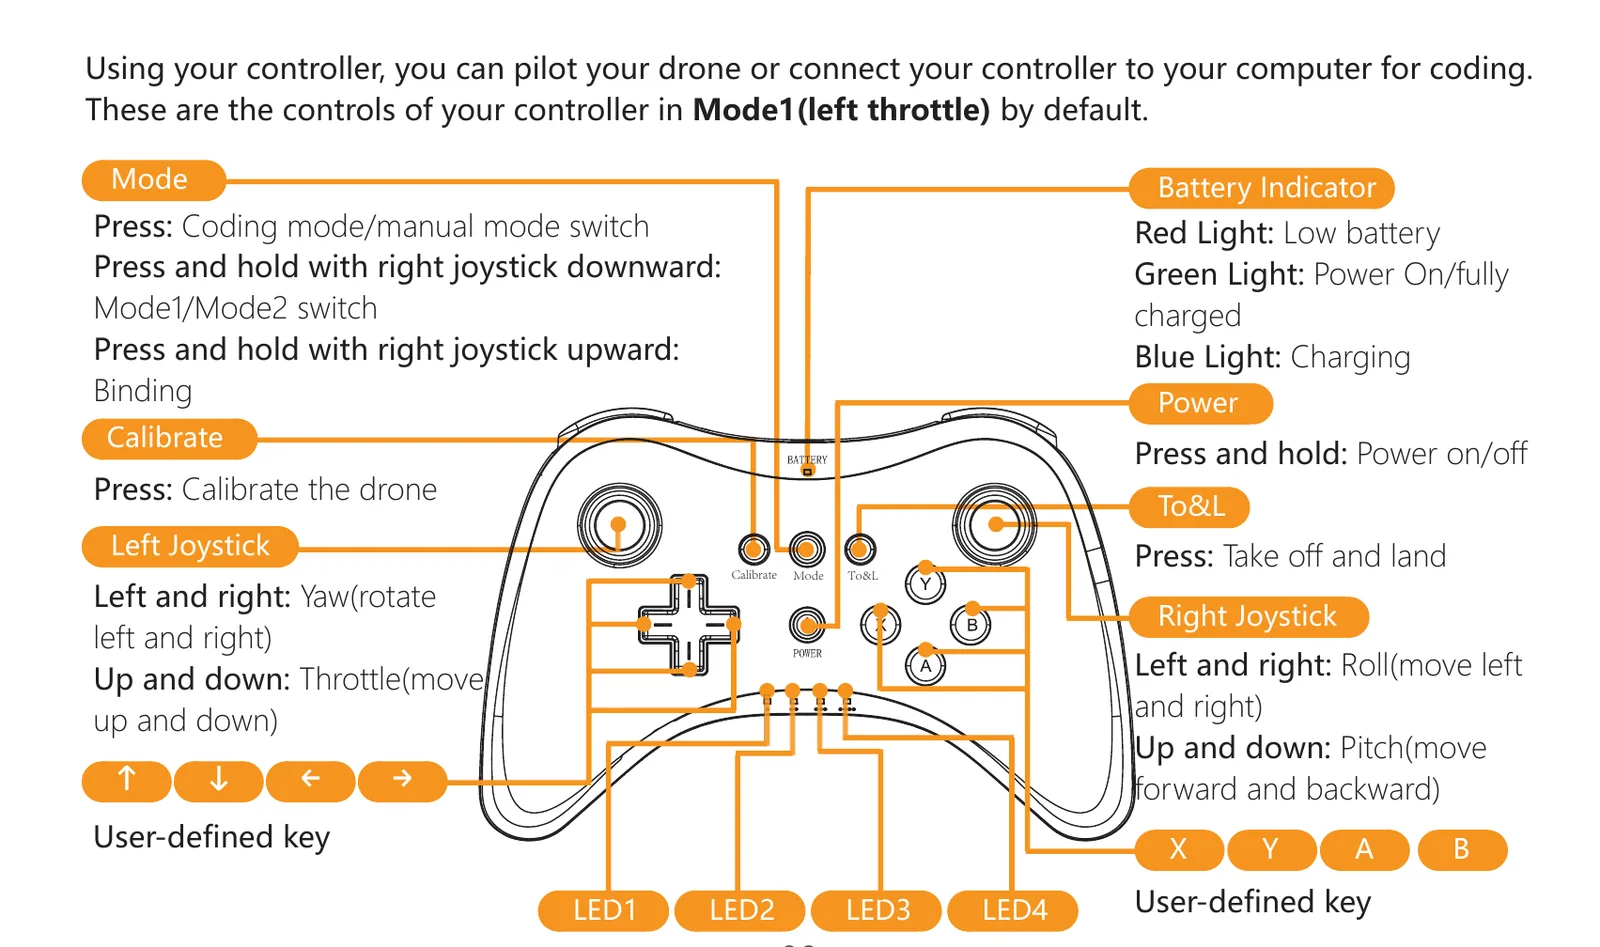
| ปุ่ม | หน้าที่ |
|---|---|
| Power | กดค้าง 2 วินาที เปิด/ปิดเครื่อง |
| To&L | กดเพื่อขึ้นบิน (ลอยที่ราว 120 ซม.) กดอีกครั้งเพื่อลงจอด |
| Calibrate | กดเพื่อปรับเทียบโดรน (วางบนพื้นราบ) |
| Mode | กด = สลับโหมด coding / manual |
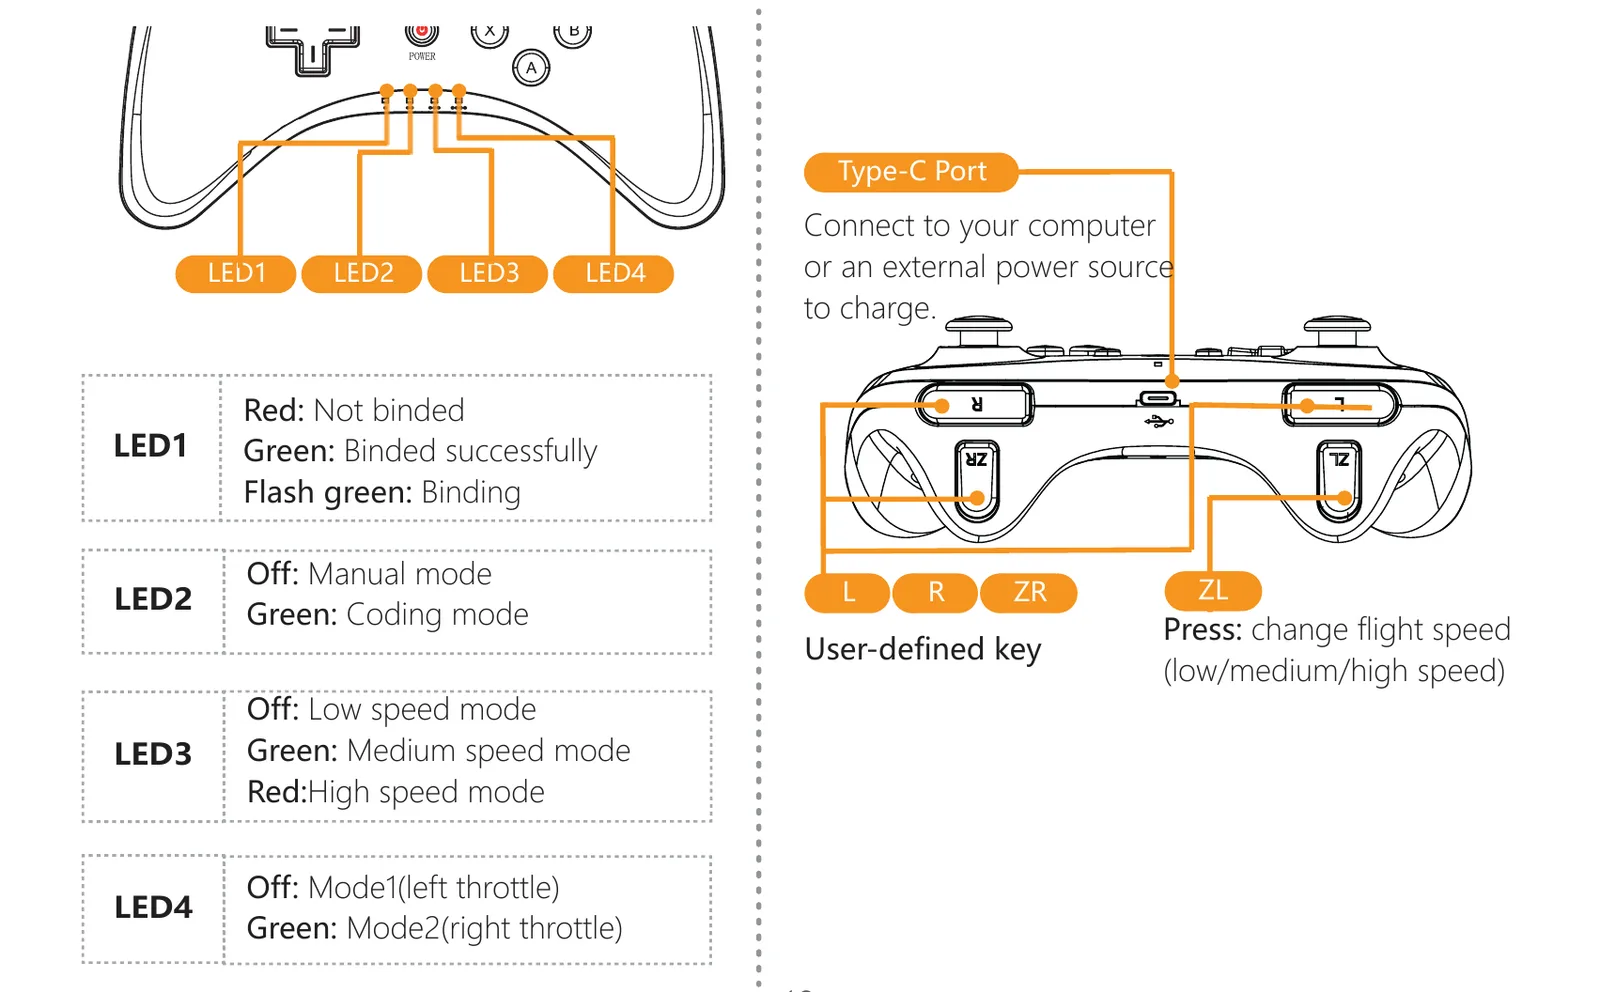
| ZL | เปลี่ยนความเร็วบิน ต่ำ/กลาง/สูง ดู LED3 |
| X Y A B และลูกศร | ปุ่มที่โปรแกรมกำหนดเองได้ (คือ KEY1–KEY14 ในโค้ด) |
ไฟ LED บนรีโมท
| LED | ความหมาย |
|---|---|
| LED1 | แดง = ยังไม่จับคู่ · เขียวกะพริบ = กำลังจับคู่ · เขียวค้าง = จับคู่แล้ว |
| LED2 | ดับ = manual · เขียว = coding |
| LED3 | ดับ = ช้า · เขียว = กลาง · แดง = เร็ว |
| LED4 | ดับ = Mode 1 · เขียว = Mode 2 |
5. สเปกจากผู้ผลิต
| รายการ | ค่า |
|---|---|
| ขนาด (ยาว×กว้าง×สูง) | 231 × 231 × 107 มม. |
| น้ำหนักพร้อมบิน | 310 กรัม |
| ระยะห่างมอเตอร์ (Wheelbase) | 206 มม. |
| มอเตอร์ | 1404 / 4000 KV |
| แบตเตอรี่ | 3S 1200 mAh |
| ใบพัด | 3 แฉก มีครอบกัน |
| ESC | 4 ช่อง สูงสุด 40 A |
| เวลาบิน (ลอยนิ่ง) | ประมาณ 10 นาที |
| ระยะสัญญาณ | 100 เมตร |
| คงความสูง | LiDAR (ถึง 8 ม.) + บารอมิเตอร์ (ถึง 50 ม.) |
| หาตำแหน่ง | Optical flow |
| มุมเอียงสูงสุด | 35° |
| ความเร็วขึ้น-ลงสูงสุด | 1.5 ม./วินาที |
| ความเร็วแนวราบสูงสุด | 2 ม./วินาที |
| ต้านลม | ต่ำกว่า 3 ม./วินาที |
| กล้อง | 8 ล้านพิกเซล มุมมอง 68° |
| ความแม่นยำลอยนิ่ง | แนวราบ ±50 มม. แนวตั้ง ±30 มม. |
| อุณหภูมิใช้งาน | 0–40 °C |
6. ข้อสังเกตจากผู้ใช้จริง
- คู่มือบอกว่ากด To&L แล้วโดรนลอยที่ราว 120 ซม. แต่ในโค้ดของชมรมกำหนด
HEIGHT_TAKEOFF = 110ไว้ ต่างกัน 10 ซม. เพราะโค้ดสั่งความสูงเองหลังขึ้นบิน ใช้ค่าในโค้ดเป็นหลักและวัดเองเสมอ - เวลาบิน 10 นาทีเป็นตอนลอยนิ่งไม่มีของแบก ภารกิจจริงที่มีชุดปล่อยบอลและเคลื่อนที่บ่อยจะน้อยกว่านั้น อ่านเหตุผลที่ แบตเตอรี่
- ผิวสีดำล้วนหรือผิวมันสะท้อนแสงทำให้ Optical flow อ่านพลาด โดรนจะไถล สนามแข่งใช้พื้นที่มีลวดลายเพราะเหตุนี้